Cobot vs แขนกลอุตสาหกรรม (Robot Palletizer) ต่างกันอย่างไร? วิธีเลือกระบบหยิบจับและจัดเรียงพาเลทอัตโนมัติ พร้อมวิธีคำนวณจุดคุ้มทุน (ROI)
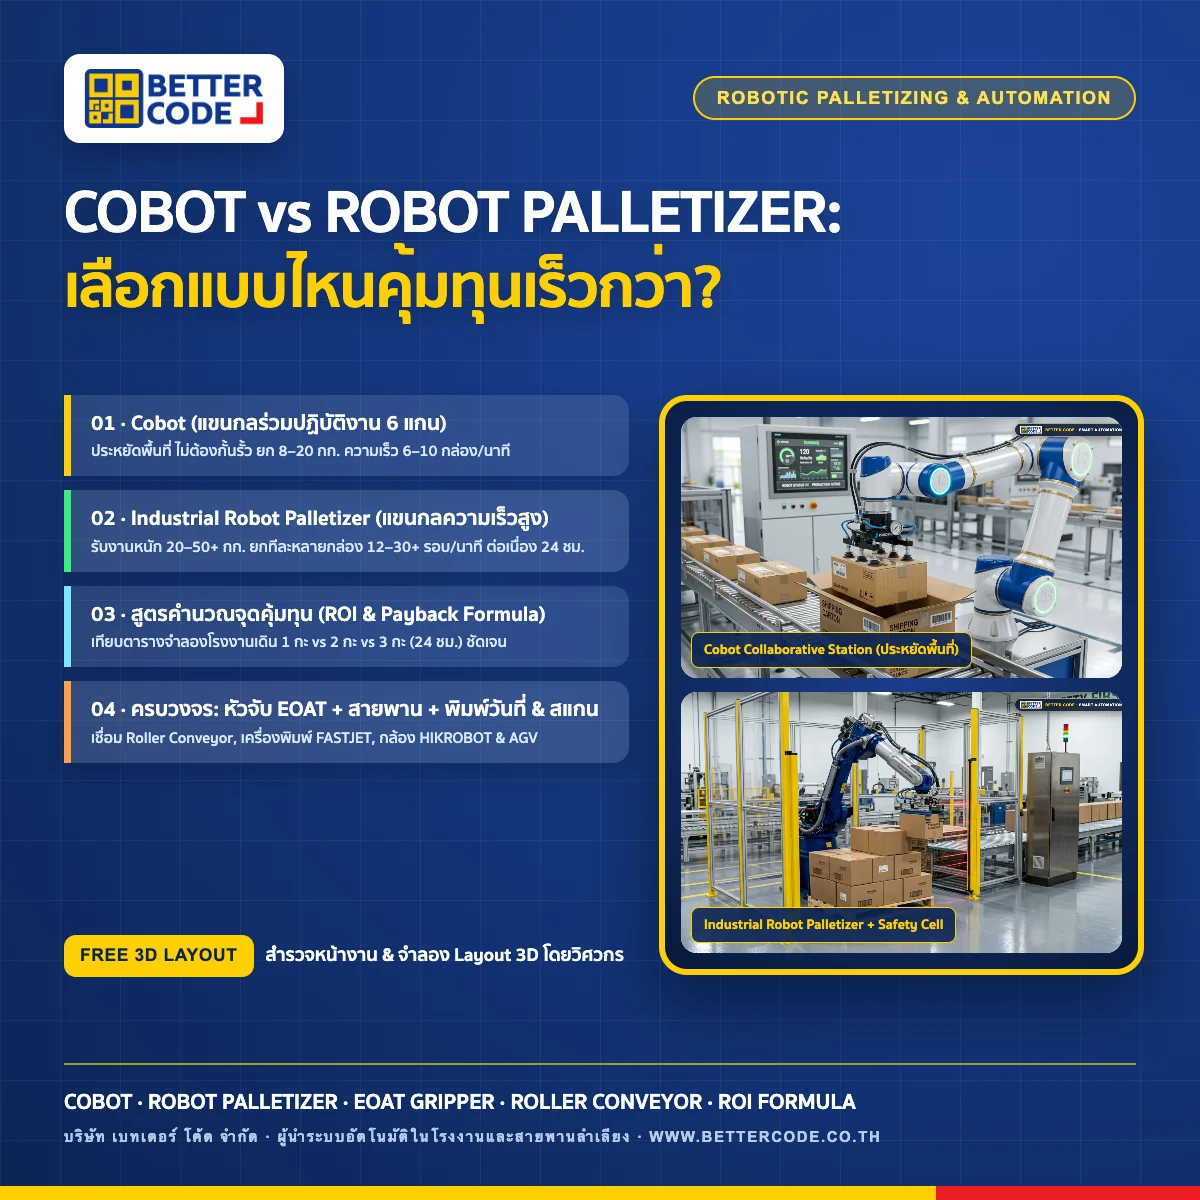
Cobot (Collaborative Robot) ต่างจากแขนกลอุตสาหกรรม (Industrial Robot Palletizer) อย่างไร โรงงานควรเลือกระบบไหนสำหรับงานหยิบจับชิ้นงานและจัดเรียงกล่องขึ้นพาเลท และคำนวณจุดคุ้มทุน (ROI) เทียบกับแรงงานคนอย่างไร?
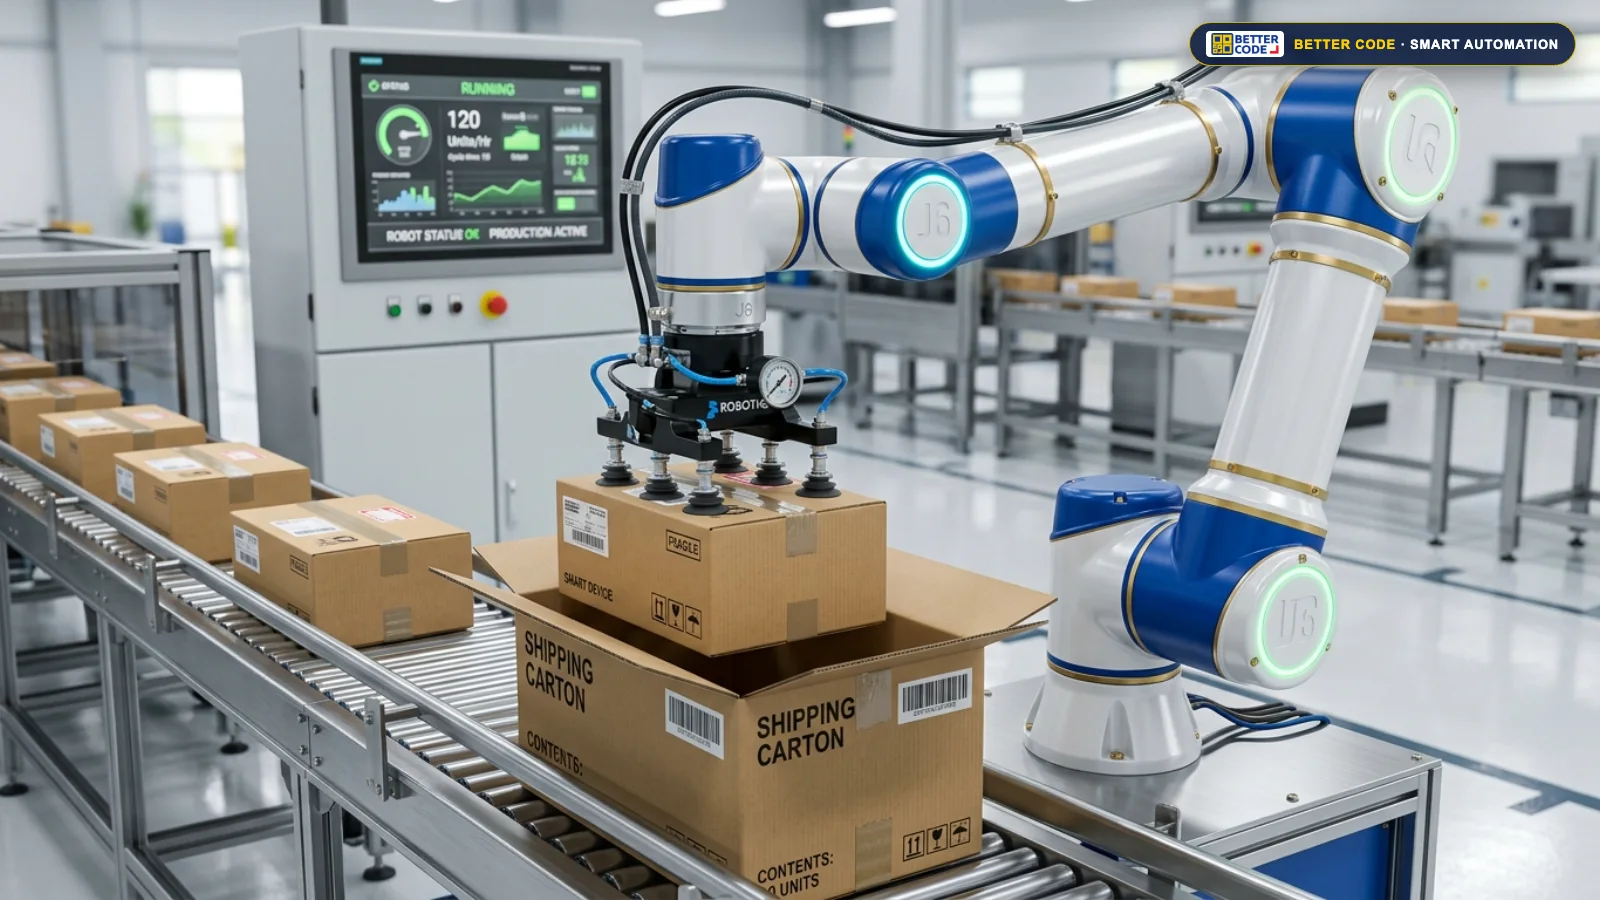
Cobot (Collaborative Robot คือ แขนกลร่วมปฏิบัติงาน) มีเซนเซอร์หยุดอัตโนมัติเมื่อสัมผัสคน ใช้พื้นที่น้อยโดยไม่ต้องกั้นรั้ว เหมาะกับงาน แขนกลหยิบจับชิ้นงาน และจัดเรียงกล่องน้ำหนักไม่เกิน 8–20 กก. ที่ความเร็ว 6–10 กล่อง/นาที ส่วน แขนกลอุตสาหกรรม (Industrial Robot Palletizer) ออกแบบสำหรับยกของหนัก 20–50+ กก. ความเร็วสูง 12–25+ กล่อง/นาทีต่อเนื่องในรั้วนิรภัย โดยโรงงานที่เดินไลน์ 2–3 กะสามารถคำนวณจุดคุ้มทุน (ROI) เทียบค่าแรงและลดปัญหาคนงานลาออกร่วมกับ ระบบอัตโนมัติในโรงงาน และ สายพานลำเลียง จาก บริษัท เบทเตอร์ โค้ด จำกัด.
Cobot คืออะไร? ตารางเปรียบเทียบ Cobot (Collaborative Robot) vs แขนกลอุตสาหกรรม (Industrial Robot Palletizer) ครบ 8 มิติ
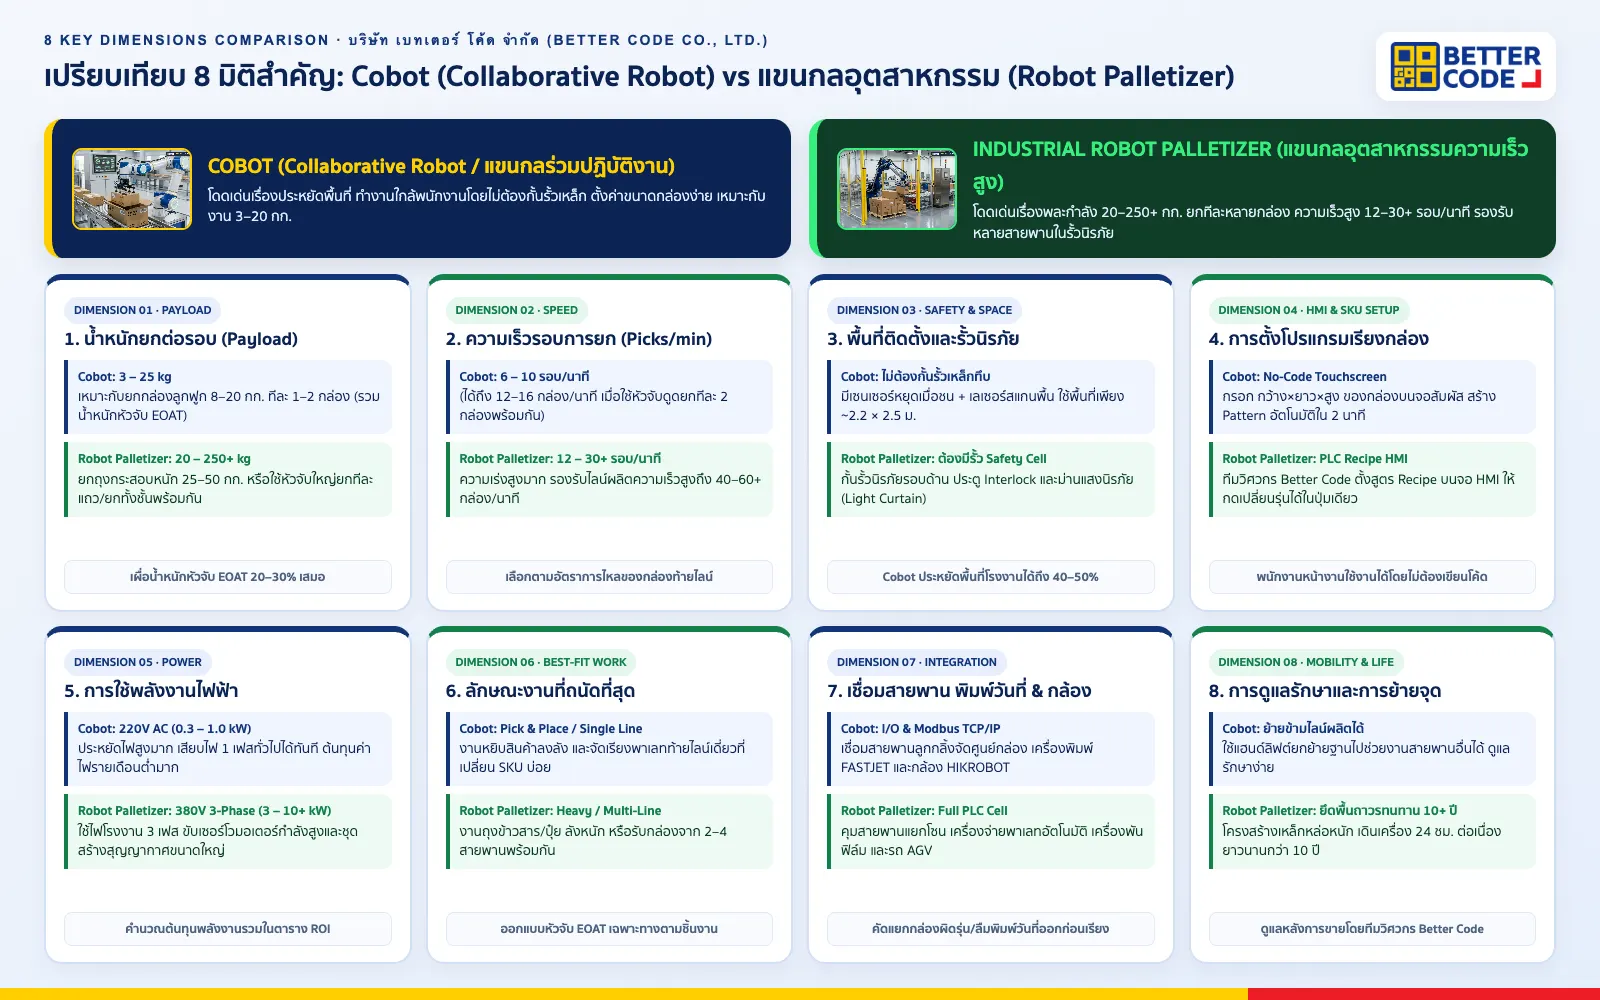
ผู้บริหารโรงงานและวิศวกรที่กำลังวางแผนลงทุน ระบบอัตโนมัติในโรงงาน (Factory Automation) มักตั้งคำถามว่า “cobot คือ อะไร ต่างจาก แขนกลอุตสาหกรรม (Industrial Robot) อย่างไร และงานจัดเรียงกล่องขึ้นพาเลทควรเลือกใช้ตัวไหน?” โดยสรุป Collaborative Robot คือ แขนกล 6 แกนที่ออกแบบให้ทำงานร่วมกับคนได้อย่างปลอดภัยโดยไม่ต้องกั้นรั้วขนาดใหญ่ ในขณะที่ Robot Palletizer คือแขนกลอุตสาหกรรมกำลังสูงที่เน้นความเร็วและการยกของหนัก ตารางเปรียบเทียบทั้ง 8 มิติต่อไปนี้จะช่วยให้คุณเห็นภาพชัดเจนที่สุด:
| มิติการเปรียบเทียบทางวิศวกรรม | Cobot (Collaborative Robot / แขนกลร่วมปฏิบัติงาน) | แขนกลอุตสาหกรรม (Industrial Robot Palletizer) |
|---|---|---|
| 1. น้ำหนักบรรทุกต่อรอบ (Payload Capacity) | 3 – 25 กก. (รุ่นยอดนิยม 10–20 กก.) เหมาะกับการยกกล่องลูกฟูกทีละ 1–2 กล่อง (ต้องหักน้ำหนักหัวจับ EOAT ประมาณ 2–4 กก. ออกด้วย) | 20 – 250+ กก. รองรับการยกกล่องหนัก ถุงกระสอบ 25–50 กก. หรือใช้หัวจับขนาดใหญ่ยกทีละแถว/ยกทั้งชั้น (Multi-Box / Full-Layer Pick) |
| 2. ความเร็วรอบการยก (Cycle Speed / Picks per Min) | ประมาณ 6 – 10 รอบ/นาที (หรือถึง 12–16 กล่อง/นาที หากออกแบบหัวจับให้ดูดยกทีละ 2 กล่องพร้อมกันใน 1 รอบ) | 12 – 30+ รอบ/นาที (สูงสุด 40–60+ กล่อง/นาที) เคลื่อนที่ด้วยความเร่งสูงมาก รองรับไลน์ผลิตความเร็วสูงและรับกล่องจากหลายสายพานพร้อมกัน |
| 3. พื้นที่ติดตั้งและรั้วนิรภัย (Footprint & Safety Guarding) | ประหยัดพื้นที่สูงสุด (ไม่ต้องกั้นรั้วเหล็กทึบ) มีเซนเซอร์ตรวจจับแรงชนในข้อต่อและเลเซอร์สแกนเนอร์พื้น (Area Scanner) ลดความเร็วอัตโนมัติเมื่อคนเดินเข้าใกล้ | ต้องใช้พื้นที่กั้นรั้วนิรภัยรอบด้าน (Safety Cell) ต้องติดตั้งรั้วตะแกรงเหล็ก ประตูล็อกนิรภัย (Safety Interlock) และม่านแสงนิรภัย (Light Curtain) ตามมาตรฐานความปลอดภัย |
| 4. ความง่ายในการตั้งโปรแกรมบนหน้าจอ HMI (Ease of Programming) | ง่ายมาก (No-Code Palletizing Wizard) มีฟังก์ชันจับแขนกลลากสอนตำแหน่ง (Hand-Guiding) และกรอกขนาดกล่อง กว้าง×ยาว×สูง บนหน้าจอสัมผัสเพื่อสร้างรูปแบบเรียงพาเลททันที | ควบคุมผ่านตู้คอนโทรลและหน้าจอ HMI อุตสาหกรรม ทีมวิศวกร บริษัท เบทเตอร์ โค้ด จำกัด เขียนหน้าจอ Recipe สำเร็จรูปให้พนักงานกดเลือกขนาดกล่องได้ง่ายเช่นกัน |
| 5. การใช้พลังงานไฟฟ้า (Power Consumption) | ประหยัดไฟมาก (เฉลี่ย 300W – 1,000W) หลายรุ่นสามารถเสียบปลั๊กไฟโรงงาน 1 เฟส 220V AC ได้ทันที กินไฟใกล้เคียงเครื่องใช้ไฟฟ้าทั่วไป | ใช้ระบบไฟ 3 เฟส 380V–400V AC (เฉลี่ย 3 – 10+ kW) ใช้พลังงานตามขนาดเซอร์โวมอเตอร์กำลังสูงและชุดปั๊มสุญญากาศ/ระบบนิวเมติกส์ขนาดใหญ่ |
| 6. งานที่ถนัดที่สุด (Best-Fit Applications) | • แขนกลหยิบจับชิ้นงาน (Pick & Place) ลงกล่อง • แขนกลจัดเรียงพาเลท (Cobot Palletizer) ท้ายไลน์ที่มีพื้นที่แคบ และต้องเปลี่ยนขนาดสินค้า (Multi-SKU) บ่อย | • ระบบจัดเรียงพาเลทอัตโนมัติความเร็วสูง ท้ายไลน์เครื่องดื่ม อาหาร ถุงข้าวสาร/ปุ๋ย/แป้ง • งานรับกล่องจาก 2–4 สายพานมารวมเรียงที่จุดเดียว (Multi-Line Palletizing) |
| 7. การเชื่อมต่อสายพาน เครื่องพิมพ์วันที่ & กล้อง Vision | เชื่อมต่อกับ สายพานลูกกลิ้ง (Roller Conveyor), เครื่องพิมพ์วันที่ข้างกล่อง FASTJET และกล้องอ่านบาร์โค้ดผ่านสัญญาณ Digital I/O หรือ Modbus TCP/IP ได้รวดเร็ว | เชื่อมต่อเต็มระบบผ่าน PLC กลาง (PROFINET / EtherNet/IP / Modbus) คุมทั้งสายพานแยกโซน, เครื่องจ่ายพาเลทเปล่า (Pallet Dispenser), เครื่องพันฟิล์ม และรถ AGV |
| 8. การดูแลรักษาและการย้ายจุดติดตั้ง (Maintenance & Mobility) | เคลื่อนย้ายง่าย สามารถติดตั้งบนฐานล้อล็อกหรือใช้รถแฮนด์ลิฟต์ยกย้ายไปช่วยงานข้ามไลน์ผลิตได้ ดูแลรักษาง่าย | ยึดพุกติดพื้นคอนกรีตถาวร โครงสร้างเหล็กหล่อแข็งแรงทนทานระดับงานหนักต่อเนื่อง 24 ชม. นานนับ 10 ปี เปลี่ยนถ่ายจาระบีตามรอบชั่วโมงงาน |
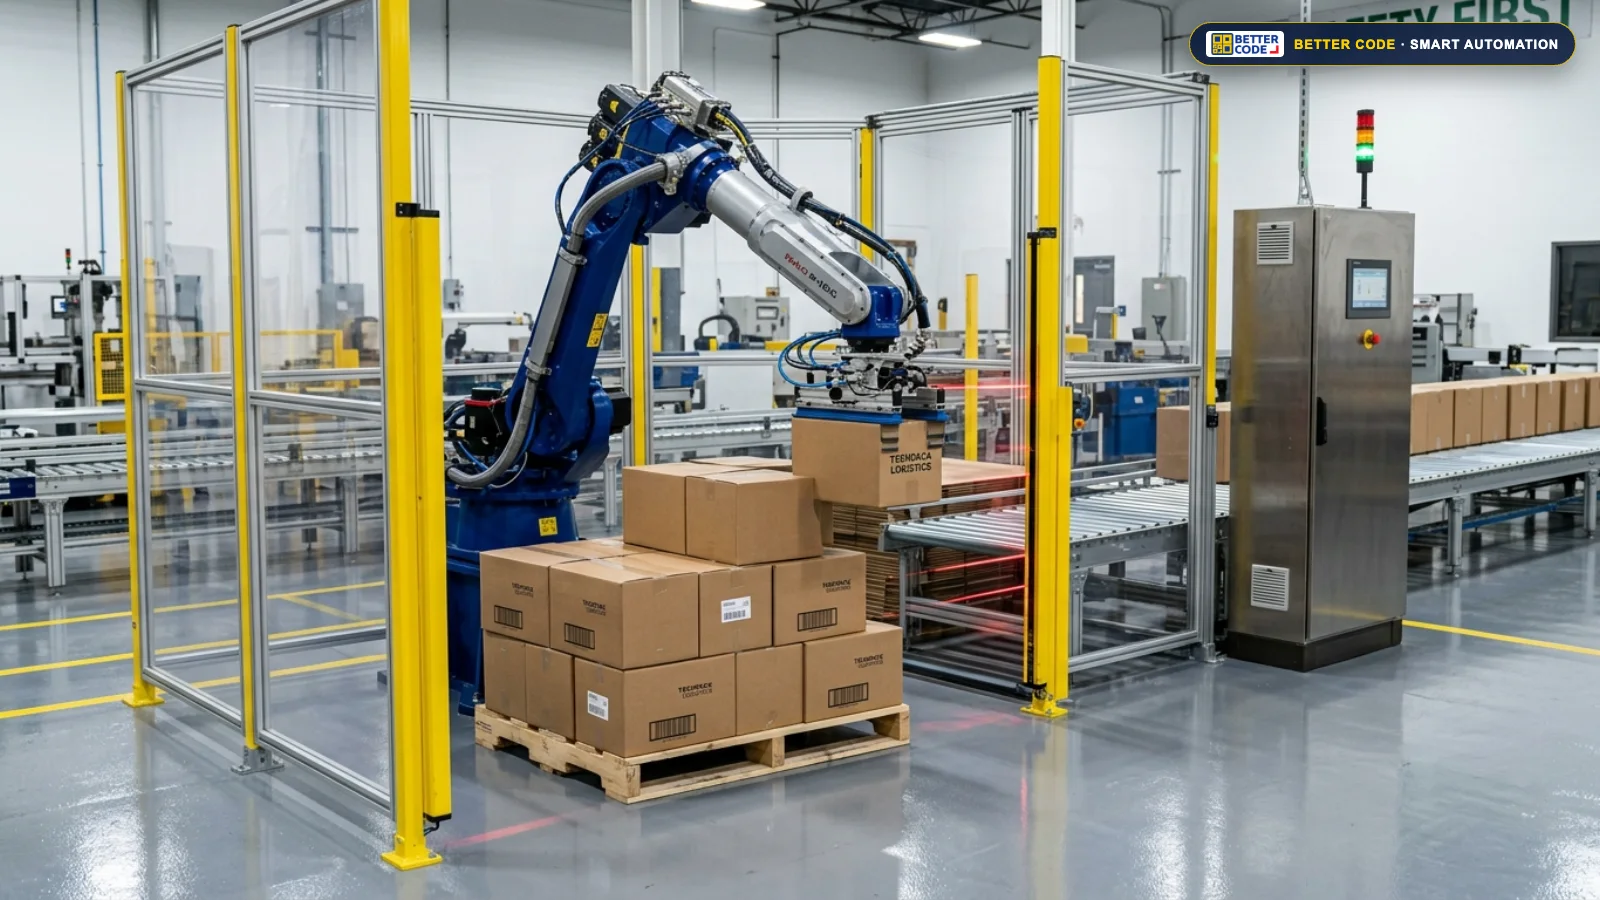
สูตรคำนวณจุดคุ้มทุน (Automation ROI & Payback Period) พร้อมตัวอย่างตารางจำลองเปรียบเทียบ 3 รูปแบบโรงงาน
ในการขออนุมัติงบประมาณลงทุน แขนกลจัดเรียงพาเลท (Robot Palletizer หรือ Cobot Palletizer) ฝ่ายบริหารและฝ่ายบัญชีต้องการเห็นตัวเลขระยะเวลาคืนทุน (Payback Period) ที่ชัดเจนและตรวจสอบได้ ด้านล่างนี้คือ สูตรคำนวณจุดคุ้มทุนทางวิศวกรรม ที่คุณสามารถนำตัวเลขค่าจ้างแรงงานจริงของโรงงานคุณเข้าไปแทนค่าได้ทันที:
สูตรวิศวกรรมคำนวณระยะเวลาคืนทุน (Robotic Palletizing Payback Formula)
การคำนวณจุดคุ้มทุนของระบบจัดเรียงพาเลทอัตโนมัติ ไม่ได้คิดเฉพาะค่าแรงรายวันเท่านั้น แต่ต้องรวมสวัสดิการ ค่าล่วงเวลา (OT) ต้นทุนการสรรหาคนใหม่เมื่อคนงานลาออก และมูลค่าความเสียหายของสินค้าที่ลดลง:
วิธีแทนค่าสำหรับโรงงานของคุณ: สมมติพนักงานยกของท้ายไลน์ 1 คน มีต้นทุนรวม (เงินเดือน + OT + ประกันสังคม + โบนัส + สวัสดิการชุด/อาหาร) เฉลี่ยอยู่ที่ 15,000 – 22,000 บาท/คน/เดือน หากจุดจัดเรียงพาเลทต้องใช้คนช่วยกันยกกะละ 2 คน และเดินเครื่อง 2 กะ (รวม 4 คน) ต้นทุนแรงงานจุดเดียวจะสูงถึง 60,000 – 88,000 บาท/เดือน (หรือ 720,000 – 1,056,000 บาท/ปี)
| ตัวแปรในการคำนวณ (พารามิเตอร์สมมติเพื่อสาธิตสูตร) | กรณีที่ 1: โรงงานเดินไลน์ 1 กะ (8 ชม./วัน + OT) | กรณีที่ 2: โรงงานเดินไลน์ 2 กะ (16 ชม./วัน) | กรณีที่ 3: โรงงานเดินไลน์ 3 กะ / 24 ชม. (งานหนัก) |
|---|---|---|---|
| รูปแบบระบบแขนกลที่เลือกใช้ | สถานี Cobot Palletizer (งาน 8–15 กก. พื้นที่จำกัด) | สถานี Cobot Palletizer หรือ Robot Palletizer มาตรฐาน | สถานี High-Speed Industrial Robot Palletizer + Safety Cell |
| จำนวนพนักงานยกของท้ายไลน์ที่ทดแทนได้ | ทดแทนคนยกของหนัก 2 คน/วัน (1 กะ) | ทดแทนคนยกของสลับกะรวม 4 คน/วัน (กะละ 2 คน × 2 กะ) | ทดแทนคนยกของหนักรวม 6 คน/วัน (กะละ 2 คน × 3 กะ) |
| (A) ตัวอย่างค่าจ้างรวมสวัสดิการและ OT ที่ประหยัดได้ต่อเดือน (สมมติที่ 18,000 บาท/คน/เดือน) | ประมาณ 36,000 บาท/เดือน (432,000 บาท/ปี) | ประมาณ 72,000 บาท/เดือน (864,000 บาท/ปี) | ประมาณ 108,000 บาท/เดือน (1,296,000 บาท/ปี) |
| (B) ตัวอย่างมูลค่าแฝงที่ลดได้ต่อเดือน (ลดกล่องบุบเสียหาย + ลดการหยุดไลน์รอคน + ลดต้นทุนหาคนใหม่) | ประมาณ 8,000 – 12,000 บาท/เดือน | ประมาณ 15,000 – 25,000 บาท/เดือน | ประมาณ 25,000 – 40,000 บาท/เดือน |
| ผลรวมผลประโยชน์สุทธิต่อเดือน (A + B) | ~44,000 – 48,000 บาท/เดือน (~528,000 – 576,000 บาท/ปี) | ~87,000 – 97,000 บาท/เดือน (~1.04 – 1.16 ล้านบาท/ปี) | ~133,000 – 148,000 บาท/เดือน (~1.60 – 1.77 ล้านบาท/ปี) |
| แนวโน้มการคืนทุนตามสูตรวิศวกรรม | คุ้มค่าด้านคุณภาพและความปลอดภัย: แก้ปัญหาคนงานปวดหลัง/ลาออก และได้พาเลทเรียงสวยได้ฉาก 100% | จุดคุ้มทุนยอดนิยม (Sweet Spot ROI): คืนทุนเร็วขึ้นเกือบ 2 เท่าเพราะแขนกลทำงาน 16 ชม. โดยไม่มีค่า OT | คืนทุนเร็วที่สุด (Fastest Payback): ประหยัดงบแรงงานได้มากกว่าปีละ 1.5 ล้านบาท พร้อมเดินเครื่องต่อเนื่อง 24 ชม. |
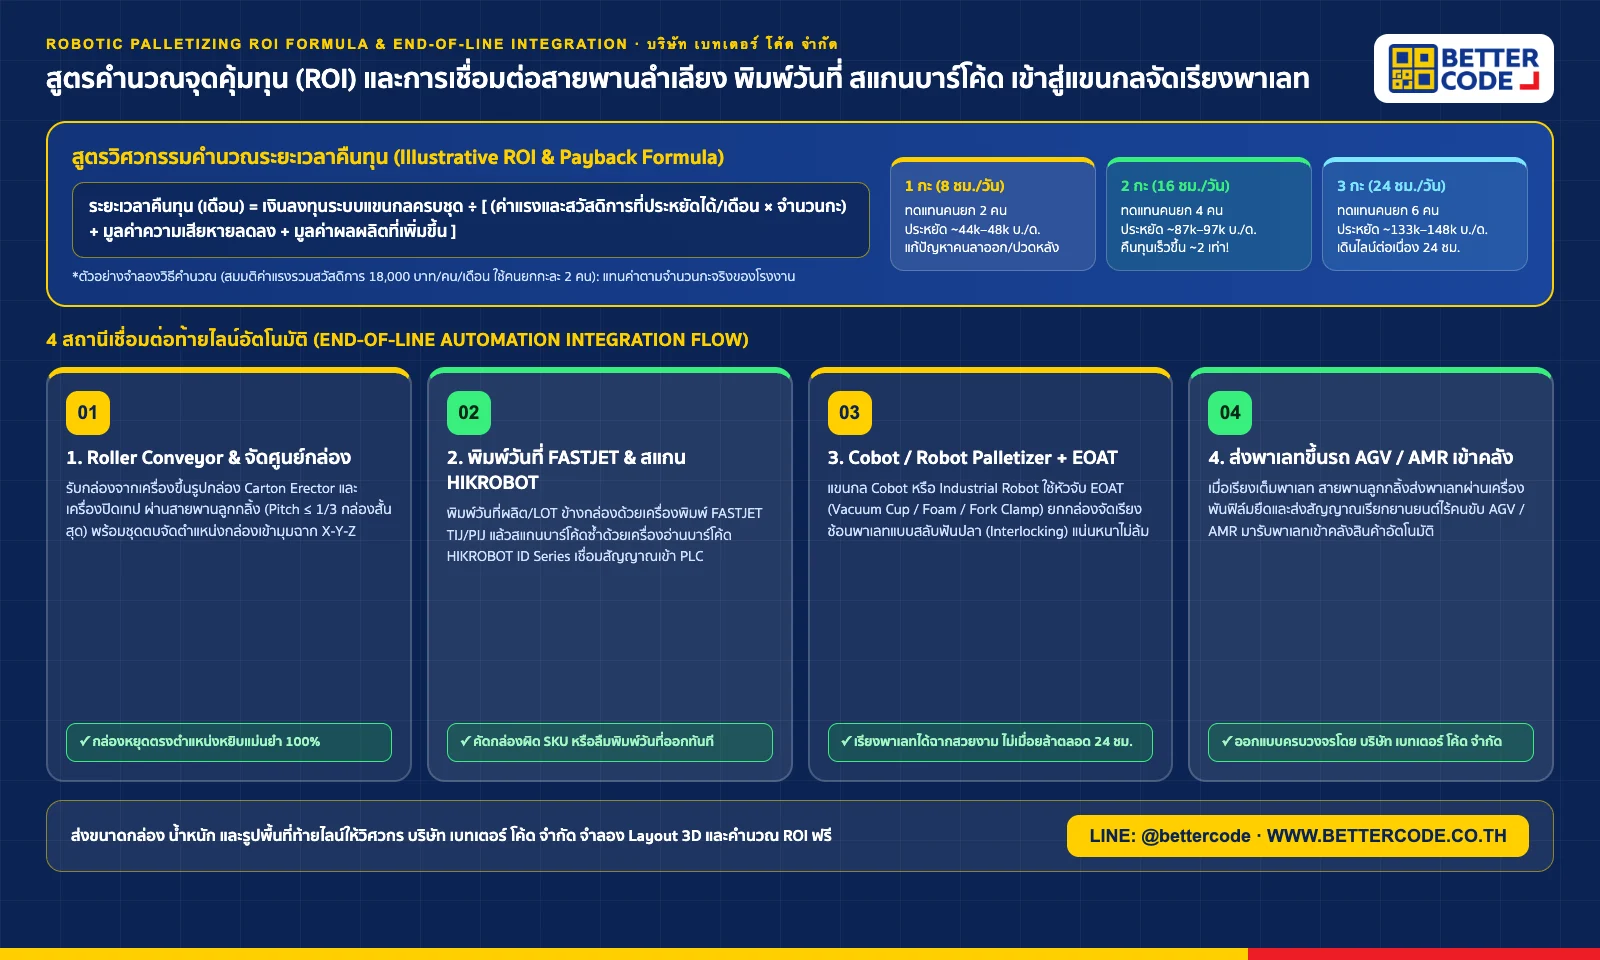
4 องค์ประกอบสำคัญที่ทำให้ระบบแขนกลจัดเรียงพาเลททำงานได้เสถียร 100% โดยกล่องไม่ร่วงหรือเบี้ยว
การซื้อเฉพาะตัวแขนกลเปล่าๆ มาวางหน้างานไม่สามารถทำให้ระบบทำงานได้สมบูรณ์ เพราะความเสถียรของ ระบบจัดเรียงพาเลทอัตโนมัติ ขึ้นอยู่กับการออกแบบอุปกรณ์แวดล้อมทั้ง 4 ส่วนนี้ให้ทำงานสอดประสานกันเป็นหนึ่งเดียว:
องค์ประกอบที่ 1: การเลือกหัวจับปลายแขนกล (End-of-Arm Tooling / EOAT) ให้ตรงกับบรรจุภัณฑ์
หัวจับ EOAT คือส่วนที่สัมผัสชิ้นงานโดยตรง ทีมวิศวกร บริษัท เบทเตอร์ โค้ด จำกัด ออกแบบหัวจับแยกตามชนิดสินค้า ได้แก่ 1) หัวดูดสุญญากาศ (Vacuum Suction Cups) สำหรับกล่องลูกฟูกปิดเทปเรียบน้ำหนักเบา-กลาง, 2) หัวดูดโฟมสุญญากาศพื้นที่กว้าง (Area Foam Vacuum Gripper) สำหรับดูดกล่องหลายขนาดโดยไม่ต้องปรับตำแหน่งถ้วยดูด หรือยกกล่องที่ฝาไม่เรียบ และ 3) หัวจับแบบง่ามช้อนและแขนหนีบ (Fork / Clamp Gripper) สำหรับถุงข้าวสาร ถุงปุ๋ย ถุงน้ำแข็ง แพ็คขวดน้ำดื่มห่อฟิล์มหด หรือลังหนักเกิน 25 กก. เพื่อรองรับก้นชิ้นงานไม่ให้ทะลุหรือร่วงหล่น.
องค์ประกอบที่ 2: ชุดสายพานลูกกลิ้งจัดตำแหน่งกล่อง (Roller Conveyor & Box Squaring / Centering Station)
แขนกลจะวางกล่องเรียงซ้อนกันได้สวยงามไม่ล้มพาเลท ก็ต่อเมื่อกล่องทุกใบถูกป้อนเข้ามาหยุดในตำแหน่งพิกัด X-Y-Z เดิมซ้ำๆ ระดับมิลลิเมตร เราจึงออกแบบและสั่งผลิต สายพานลูกกลิ้ง (Roller Conveyor) พร้อม สต็อปเปอร์หยุดกล่อง (Pneumatic Stopper) และชุดตบจัดศูนย์กล่องเข้ามุมฉาก (Box Squaring & Centering Pusher) รวมถึงการคำนวณระยะห่างลูกกลิ้งตามหลักวิศวกรรม (ศึกษาเพิ่มเติมได้ที่ สายพานลำเลียงในโรงงานมีกี่แบบ? เปรียบเทียบ Belt vs Roller Conveyor).
องค์ประกอบที่ 3: การเชื่อมสัญญาณ PLC กับเครื่องพิมพ์วันที่ข้างกล่อง (FASTJET) และกล้องอ่านบาร์โค้ด (HIKROBOT)
ปัญหาใหญ่ของโรงงานคือการจัดเรียงกล่องที่ลืมพิมพ์วันที่ผลิต หรือปนกล่องผิดรุ่น (Wrong SKU) ขึ้นไปซ้อนบนพาเลทเดียวกัน เราจึงออกแบบระบบให้เชื่อมต่อสัญญาณ PLC เข้ากับ เครื่องพิมพ์วันที่ข้างกล่อง FASTJET TIJ / PIJ (ดูโซลูชันเครื่องพิมพ์วันที่ทั้งหมดได้ที่ หน้าแรก บริษัท เบทเตอร์ โค้ด จำกัด) และสแกนตรวจสอบซ้ำด้วย เครื่องอ่านบาร์โค้ดอุตสาหกรรม HIKROBOT ID Series ก่อนถึงจุดหยิบ หากพบบาร์โค้ดผิดรุ่นหรืออ่านไม่ติด แขนกลจะแยกกล่องนั้นออกไปยังรางคัดแยก NG ทันทีโดยไม่นำขึ้นพาเลทดี!
องค์ประกอบที่ 4: การต่อยอดส่งพาเลทที่เรียงเสร็จแล้วขึ้นรถลำเลียงอัตโนมัติ (AGV / AMR) เข้าคลังสินค้า
เมื่อแขนกลจัดเรียงกล่องเต็มพาเลทตามจำนวนชั้นที่กำหนดแล้ว ระบบสามารถต่อยอดสู่ ระบบอัตโนมัติในโรงงาน (Factory Automation) เต็มรูปแบบ โดยสั่งให้สายพานลูกกลิ้งขนาดใหญ่ (Heavy-Duty Pallet Roller Conveyor) ลำเลียงพาเลทผ่านเครื่องพันฟิล์มยืดอัตโนมัติ แล้วส่งสัญญาณเรียก รถลำเลียงอัตโนมัติไร้คนขับ (AGV / AMR) มารับพาเลทวิ่งเข้าสู่คลังสินค้าโดยไม่ต้องรอพนักงานขับรถโฟร์คลิฟต์.
เช็กลิสต์ 6 ข้อมูลที่ต้องเตรียมก่อนส่งให้วิศวกร บริษัท เบทเตอร์ โค้ด จำกัด จำลอง Layout 3D และประเมินราคาฟรี
เพื่อให้ทีมวิศวกรของเราช่วยวิเคราะห์ว่าโรงงานของคุณเหมาะกับ Cobot Palletizer หรือ Industrial Robot Palletizer พร้อมจำลองภาพการจัดวาง 3D ลงในพื้นที่จริงและคำนวณงบประมาณที่แม่นยำ คุณสามารถส่งข้อมูล 6 ข้อนี้ทาง LINE @bettercode หรือหน้า ขอใบเสนอราคา ได้เลยครับ:
เป็นกล่องลูกฟูก ถุงกระสอบ ถาด หรือแพ็คฟิล์มหด? มีกี่ขนาด (SKU) และน้ำหนักต่ำสุด–สูงสุดกี่กิโลกรัมต่อชิ้น?
อัตราการไหลของสินค้าออกจากเครื่องแพ็คท้ายไลน์กี่ชิ้นต่อนาที และต้องการให้แขนกลรับงานจากกี่สายพาน?
ใช้พาเลทขนาดเท่าไหร่ (เช่น 1,000×1,200 มม. หรือ 1,100×1,100 มม.) เรียงกี่กล่องต่อชั้น กี่ชั้นต่อพาเลท และความสูงรวมกี่เมตร?
มีพื้นที่ว่างท้ายสายพานเดิมกี่ตารางเมตร เพดานสูงเท่าไหร่ และใช้รถแฮนด์ลิฟต์หรือโฟร์คลิฟต์เข้าตักพาเลททางด้านไหน?
ปัจจุบันเดินเครื่องวันละกี่ชั่วโมง (1, 2 หรือ 3 กะ) และใช้พนักงานยกของท้ายไลน์จุดนี้กี่คน เพื่อใช้คำนวณตาราง ROI เทียบจุดคุ้มทุน
ต้องการรวม สายพานลำเลียง, เครื่องขึ้นรูปกล่อง Carton Erector, เครื่องพิมพ์วันที่ข้างกล่อง FASTJET, กล้องบาร์โค้ด HIKROBOT หรือรถ AGV ด้วยหรือไม่?
คำถามที่พบบ่อยเกี่ยวกับ Cobot vs แขนกลจัดเรียงพาเลท (Robot Palletizer) และการคำนวณจุดคุ้มทุน (FAQ)
Cobot คืออะไร และ Collaborative Robot ต่างจากแขนกลอุตสาหกรรมทั่วไปอย่างไร?
Cobot หรือ Collaborative Robot คือ แขนกลร่วมปฏิบัติงานที่มีเซนเซอร์ตรวจจับแรงบิดและแรงกระแทกในข้อต่อทุกแกน (Force/Torque Limiting) ทำให้หยุดทำงานทันทีเมื่อสัมผัสถูกตัวพนักงาน จึงสามารถติดตั้งในพื้นที่จำกัดใกล้พนักงานได้โดยไม่ต้องสร้างรั้วเหล็กกั้นขนาดใหญ่ (ขึ้นอยู่กับการประเมินความเสี่ยงของหัวจับและความเร็ว) ในขณะที่แขนกลอุตสาหกรรม (Industrial Robot) เน้นพละกำลังและความเร็วสูงมาก จึงต้องติดตั้งภายในรั้วนิรภัย (Safety Fence) และม่านแสงนิรภัย (Light Curtain) เสมอ.
กล่องลูกฟูกหนักประมาณ 10–15 กก. ความเร็ว 8 กล่อง/นาที ควรใช้ Cobot หรือ Robot Palletizer?
สเปกน้ำหนัก 10–15 กก. ที่ความเร็วไม่เกิน 6–10 กล่อง/นาที ถือเป็นงานที่เหมาะมากสำหรับสถานี Cobot Palletizer รุ่นพิกัดน้ำหนักยก (Payload) 20–25 กก. เพราะใช้พื้นที่วางเท่ากับพาเลทเพียง 2 ใบ กินไฟต่ำ (เสียบไฟ 220V ได้ในหลายรุ่น) และพนักงานหน้างานสามารถเปลี่ยนรูปแบบการจัดเรียงกล่อง (Pallet Pattern) บนหน้าจอสัมผัสได้เองภายในไม่กี่นาที.
หากมีสินค้าหลายขนาดกล่อง (Multi-SKU) การเปลี่ยนรูปแบบเรียงพาเลททำได้ยากไหม?
ไม่ยากครับ ทั้งระบบ Cobot Palletizer และ Industrial Robot Palletizer ที่ออกแบบโดย บริษัท เบทเตอร์ โค้ด จำกัด มาพร้อมซอฟต์แวร์สำเร็จรูปสำหรับงานจัดเรียงพาเลทบนหน้าจอ HMI/Teach Pendant พนักงานเพียงกรอกขนาดกล่อง (กว้าง × ยาว × สูง) ขนาดพาเลท และจำนวนชั้น ระบบจะคำนวณรูปแบบการวางสลับฟันปลา (Interlocking Pattern) ให้โดยอัตโนมัติ หรือกดเลือกสูตรการเรียง (Recipe) ที่บันทึกไว้ได้ทันทีโดยไม่ต้องเขียนโค้ดใหม่.
แขนกลจัดเรียงพาเลทสามารถหยิบถุงข้าวสาร ถุงปุ๋ย ถุงน้ำแข็ง หรือแพ็คขวดน้ำดื่มห่อฟิล์มหดได้หรือไม่?
หยิบได้อย่างแม่นยำครับ กุญแจสำคัญอยู่ที่การออกแบบหัวจับปลายแขนกล (End-of-Arm Tooling หรือ EOAT) ให้ตรงกับชนิดบรรจุภัณฑ์ เช่น หากเป็นกล่องลูกฟูกปิดเทปสนิทจะใช้หัวดูดสุญญากาศ (Vacuum Suction Cup หรือ Area Foam Gripper) แต่หากเป็นถุงกระสอบ ถุงข้าวสาร ถุงน้ำแข็ง หรือแพ็คขวดน้ำห่อฟิล์มหดที่ผิวอ่อนตัว เราจะใช้หัวจับแบบง่ามช้อนใต้ถุงพร้อมแขนหนีบประคองข้าง (Fork & Bag Clamp Gripper) เพื่อไม่ให้ถุงฉีกขาดหรือร่วงหล่น.
จำเป็นต้องเปลี่ยนสายพานลำเลียงเดิมก่อนติดตั้งระบบแขนกลจัดเรียงพาเลทหรือไม่?
ไม่จำเป็นต้องรื้อสายพานทั้งไลน์ครับ คุณสามารถใช้สายพานลำเลียงเดิมส่งกล่องมาได้ เพียงเพิ่ม “ชุดสายพานลูกกลิ้งรับเข้าและจัดตำแหน่งกล่อง (Infeed Roller Conveyor & Box Centering/Squaring Station)” ช่วงสั้นๆ ก่อนเข้าจุดที่แขนกลจะลงมาหยิบ เพื่อให้กล่องทุกใบหยุดนิ่งในตำแหน่งพิกัด X-Y-Z เดียวกัน 100% ซึ่งบริษัท เบทเตอร์ โค้ด จำกัด สามารถออกแบบและสั่งผลิตชุดสายพานส่วนต่อขยายนี้ให้เชื่อมต่อกับไลน์เดิมได้ทันที.
บริษัท เบทเตอร์ โค้ด จำกัด มีบริการสำรวจหน้างานและจำลองการวางระบบอัตโนมัติในโรงงานครบวงจรไหม?
มีบริการครบวงจรครับ ทีมวิศวกร บริษัท เบทเตอร์ โค้ด จำกัด ให้บริการตั้งแต่สำรวจพื้นที่จริง คำนวณความเร็วรอบการยก (Cycle Time Simulation) ออกแบบหัวจับ EOAT สั่งผลิตสายพานลำเลียง Belt/Roller Conveyor ติดตั้งเครื่องพิมพ์วันที่ข้างกล่อง FASTJET และกล้องอ่านบาร์โค้ด HIKROBOT ไปจนถึงติดตั้งสถานี Cobot, Robot Palletizer, เครื่องขึ้นรูปกล่อง Carton Erector และรถ AGV พร้อมอบรมทีมช่างและดูแลหลังการขายในประเทศไทย.
ปรึกษาวิศวกร จำลอง Layout 3D และขอใบเสนอราคา Cobot / Robot Palletizer กับ บริษัท เบทเตอร์ โค้ด จำกัด
ไม่ว่าโรงงานของคุณจะต้องการติดตั้ง แขนกลหยิบจับชิ้นงาน (Cobot Pick & Place) ในพื้นที่จำกัด หรือต้องการวาง ระบบจัดเรียงพาเลทอัตโนมัติความเร็วสูง (Industrial Robot Palletizer) เชื่อมต่อกับ สายพานลำเลียง Roller Conveyor, เครื่องพิมพ์วันที่ข้างกล่อง FASTJET และ เครื่องอ่านบาร์โค้ด HIKROBOT ทีมวิศวกร บริษัท เบทเตอร์ โค้ด จำกัด พร้อมเข้าสำรวจหน้างานและประเมินจุดคุ้มทุนให้ครบจบในที่เดียว.
ขอใบเสนอราคา & จำลอง Layout 3D ↗ดูโซลูชันระบบอัตโนมัติในโรงงาน (Factory Automation) ↗ดูสายพานลำเลียงและ Roller Conveyor ↗ส่งขนาดกล่องปรึกษาทาง LINE @bettercode ↗แหล่งข้อมูลอ้างอิงทางวิศวกรรมและมาตรฐานการออกแบบระบบแขนกลอุตสาหกรรม
- หลักเกณฑ์การออกแบบสถานีแขนกลร่วมปฏิบัติงาน (Collaborative Robot / Cobot) และสถานีแขนกลจัดเรียงพาเลทอุตสาหกรรม (Industrial Robot Palletizer Cell) พร้อมหัวจับ EOAT: ฝ่ายวิศวกรรมระบบอัตโนมัติในโรงงาน (Factory Automation Division) บริษัท เบทเตอร์ โค้ด จำกัด (Better Code Co., Ltd.)
- มาตรฐานการเชื่อมต่อระบบสายพานลำเลียงลูกกลิ้ง (Infeed Roller Conveyor & Box Centering), เครื่องพิมพ์วันที่ข้างกล่อง FASTJET (TIJ / PIJ / CIJ) และเครื่องอ่านบาร์โค้ดอุตสาหกรรม HIKROBOT ID Series สั่งงานผ่านระบบ PLC