กล้องตรวจสอบตำหนิและรอยขีดข่วน (Defect Detection): ทำงานอย่างไร ตรวจอะไรได้ เลือกระบบอย่างไร
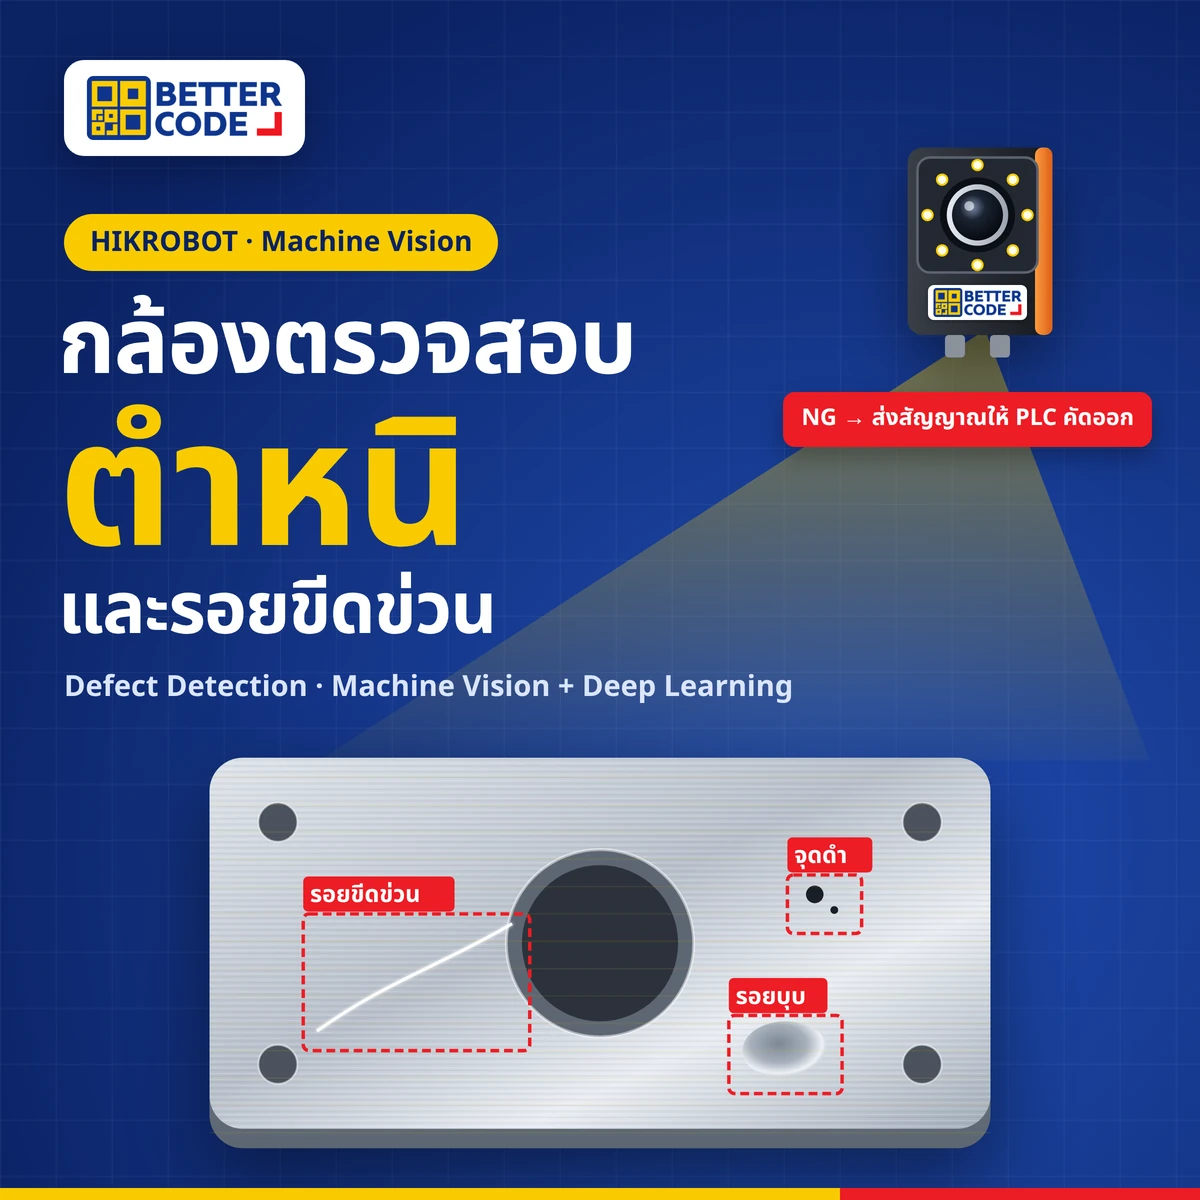
กล้องตรวจสอบตำหนิ (Defect Detection Camera) คือระบบ Machine Vision ที่ถ่ายภาพผิวชิ้นงานบนสายการผลิต แล้วใช้ซอฟต์แวร์วิเคราะห์ภาพหา รอยขีดข่วน รอยแตกร้าว จุดดำ สิ่งแปลกปลอม รอยบุบ ขอบบิ่น คราบเปื้อน และงานพิมพ์ไม่สมบูรณ์ จากนั้นตัดสิน OK / NG และส่งสัญญาณให้ PLC คัดชิ้นเสียออกอัตโนมัติ งานตำหนิที่ลักษณะคงที่ใช้เครื่องมือ Vision ทั่วไป (Rule-based) ได้ ส่วนตำหนิที่รูปร่าง ขนาด และตำแหน่งไม่แน่นอน ควรใช้ Deep Learning ปัจจัยที่สำคัญที่สุดคือการจัดแสงให้ตำหนิเห็นชัด และทดสอบกับชิ้นงานดีและชิ้นงานเสียจริงก่อนเลือกระบบ
กล้องตรวจสอบตำหนิ คืออะไร?
กล้องตรวจสอบตำหนิ หรือระบบ Defect Detection คือการใช้กล้องอุตสาหกรรมแทนสายตาคนในการตรวจคุณภาพผิวชิ้นงาน (Surface Inspection) ระบบจะถ่ายภาพชิ้นงานทุกชิ้นด้วยแสงที่จัดไว้เฉพาะ เปรียบเทียบกับเกณฑ์ของชิ้นงานดี แล้วระบุว่าชิ้นนั้นมีตำหนิหรือไม่ อยู่ตรงไหน และเป็นตำหนิประเภทใด เอกสาร Introduction to Machine Vision ของ HIKROBOT จัดงานนี้อยู่ในกลุ่ม Inspection ร่วมกับการตรวจผิว (Surface Inspection) ตรวจสิ่งปนเปื้อน (Contaminants) และตรวจความครบถ้วนของชิ้นงาน
ข้อดีเมื่อเทียบกับการตรวจด้วยคนคือ ตรวจได้ทุกชิ้นด้วยเกณฑ์เดิมตลอดกะ ไม่ล้าเหมือนสายตา และบันทึกภาพชิ้นเสียไว้ย้อนดูสาเหตุได้ ถ้ายังไม่แน่ใจว่าระบบ Vision ประกอบด้วยอะไรบ้าง อ่านพื้นฐานที่ กล้องตรวจจับชิ้นงานมีกี่ประเภท
กล้องตรวจสอบตำหนิ ตรวจอะไรได้บ้าง?
ตำหนิที่พบบ่อยในโรงงานแบ่งได้ 8 กลุ่ม แต่ละกลุ่มต้องใช้แสงและวิธีวิเคราะห์ต่างกัน
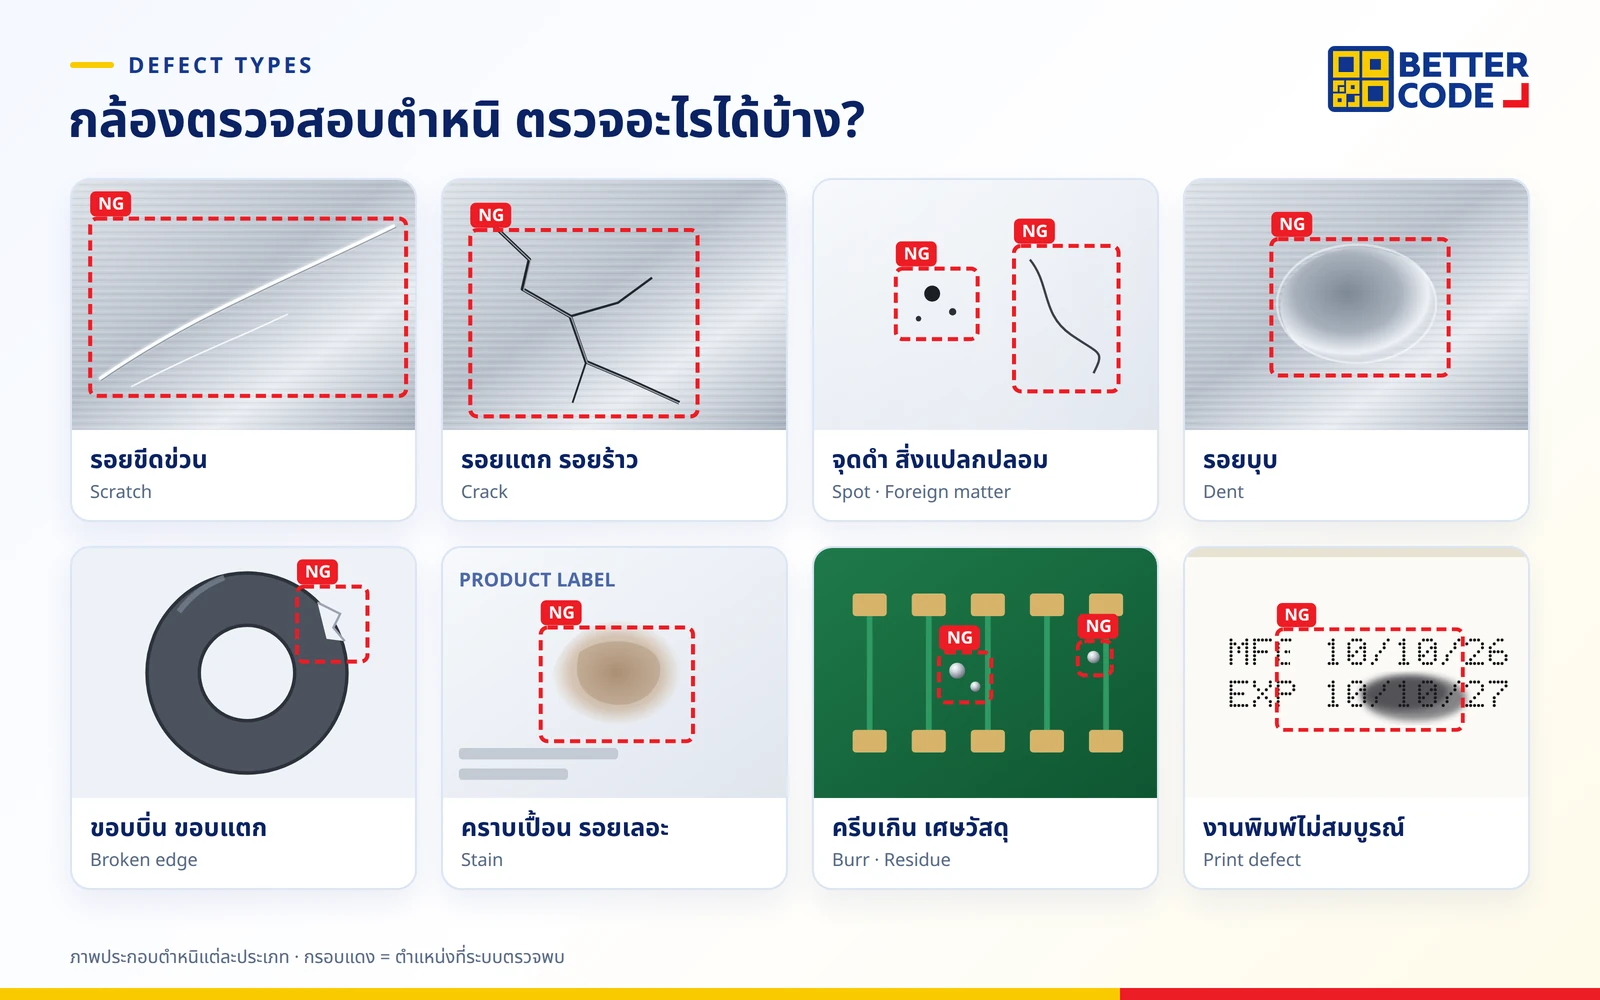
| ประเภทตำหนิ | ตัวอย่างงานจากเคส HIKROBOT | แนวทางที่เหมาะ |
|---|---|---|
| รอยขีดข่วน (Scratch) | ผิวฝาหลังโทรศัพท์ หน้าจอ แผง LCD ชิ้นงานพลาสติก | ไฟมุมต่ำหรือไฟโคแอกเชียล · Deep Learning เมื่อคอนทราสต์ต่ำ |
| รอยแตก รอยร้าว (Crack) | โมดูลกล้องโทรศัพท์ที่ขึ้นรูปจากโลหะ | ความละเอียดสูง · Deep Learning แบบแบ่งส่วนภาพ |
| จุดดำ สิ่งแปลกปลอม (Spot / Foreign matter) | ชิ้นงานพลาสติก ยาน้ำ ผิวแผ่นไฟหลังจอ | Blob analysis หรือ Deep Learning |
| รอยบุบ (Dent) | ฟันเฟืองและเกลียวในของชิ้นส่วนเกียร์ | ไฟมุมต่ำ · ตรวจรอบชิ้น 360° |
| ขอบบิ่น ขอบแตก (Broken edge) | แหวนแม่เหล็กสำหรับมอเตอร์ | ไฟหลังหรือไฟมุมต่ำ · Deep Learning |
| คราบเปื้อน รอยเลอะ (Stain) | ป้ายชื่อสินค้า ผิวบรรจุภัณฑ์ | ไฟโดม · Deep Learning เมื่อลายพิมพ์เปลี่ยนบ่อย |
| ครีบเกิน เศษวัสดุ (Burr) | เกลียวในชิ้นส่วนเกียร์ · เม็ดตะกั่วค้างบน PCB | ความละเอียดสูง · Deep Learning ตรวจจับวัตถุ |
| งานพิมพ์ไม่สมบูรณ์ (Print defect) | วันที่บนกล่องนมขาด บิดเบี้ยว หรือเลอะจากหยดน้ำ | Deep Learning ตรวจตัวอักษร ร่วมกับ OCR |
กล้องตรวจสอบตำหนิทำงานอย่างไร?
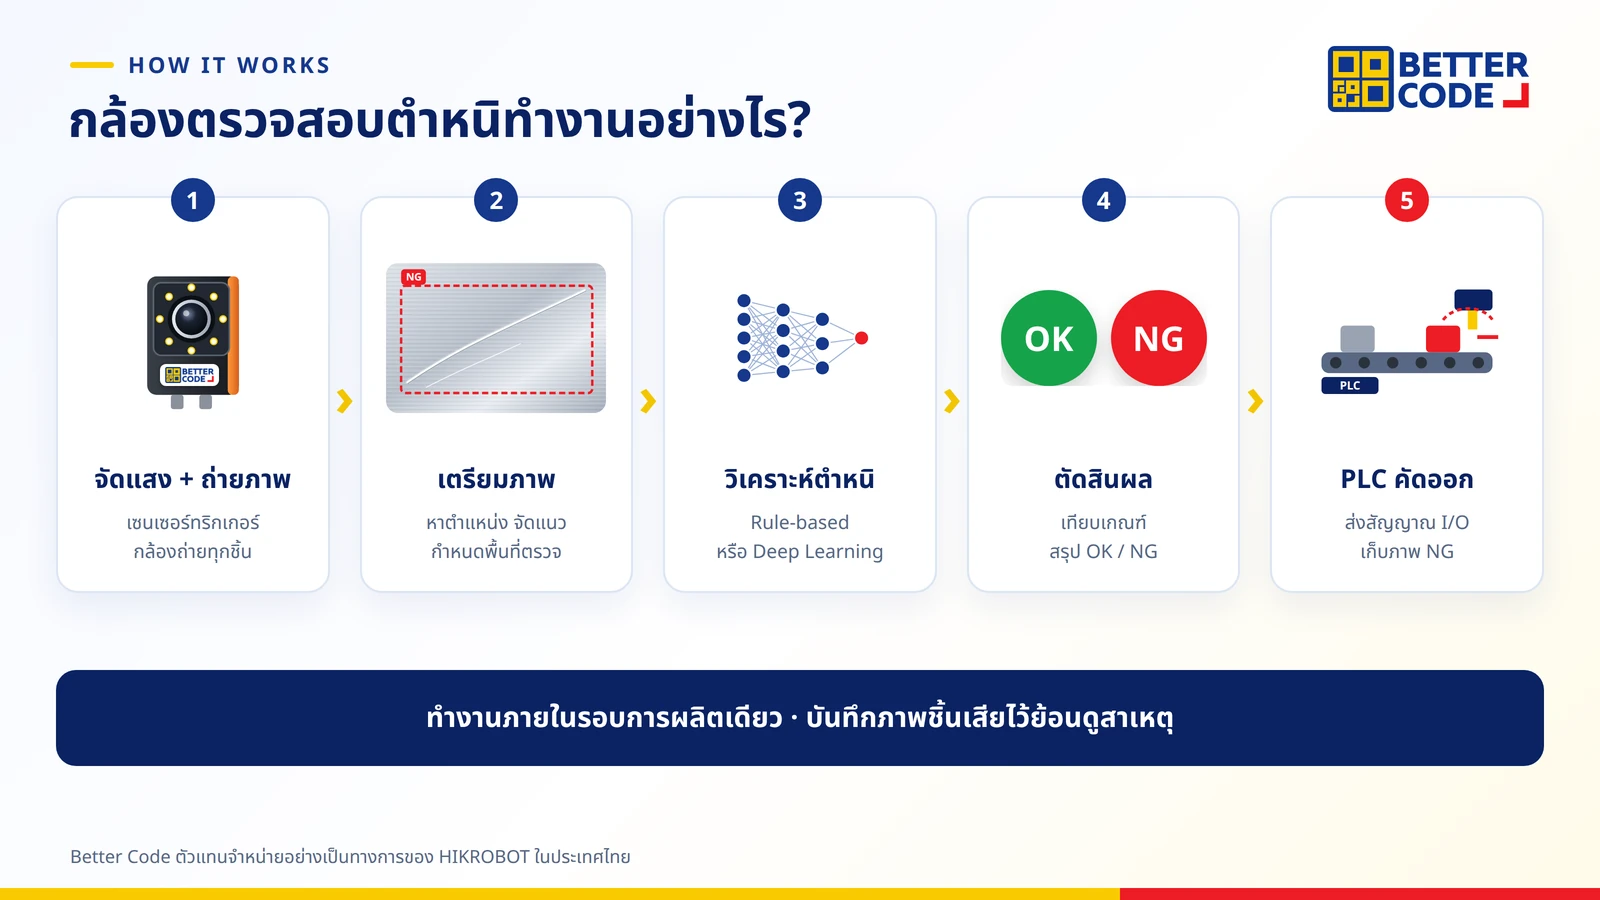
- ทริกเกอร์และถ่ายภาพ เซนเซอร์ส่งสัญญาณเมื่อชิ้นงานมาถึง กล้องถ่ายภาพภายใต้แสงที่จัดไว้ให้ตำหนิเห็นชัด
- เตรียมภาพ หาตำแหน่งชิ้นงาน จัดแนวภาพ และกำหนดพื้นที่ตรวจ (ROI)
- วิเคราะห์ตำหนิ ใช้เครื่องมือ Blob, Match และ Measurement หรือโมเดล Deep Learning หาจุดผิดปกติ
- ตัดสินผล เทียบขนาดและประเภทตำหนิกับเกณฑ์ที่ยอมรับได้ แล้วสรุป OK หรือ NG
- ส่งผลและบันทึก ส่งสัญญาณให้ PLC ผ่าน I/O หรือโปรโตคอลอุตสาหกรรม เพื่อคัดชิ้นเสียออก และเก็บภาพ NG ไว้วิเคราะห์สาเหตุ (ดูการส่งสัญญาณและการคัดออกที่ กล้องคัดแยกสินค้า OK/NG)
แสงสำคัญที่สุดในการตรวจตำหนิ
ตำหนิจะตรวจได้ก็ต่อเมื่อเห็นชัดในภาพ การเลือกไฟผิดทำให้รอยขีดข่วนหายไปในแสงสะท้อน แม้จะใช้กล้องความละเอียดสูงก็ตาม หลักทั่วไปในการเลือกไฟมีดังนี้
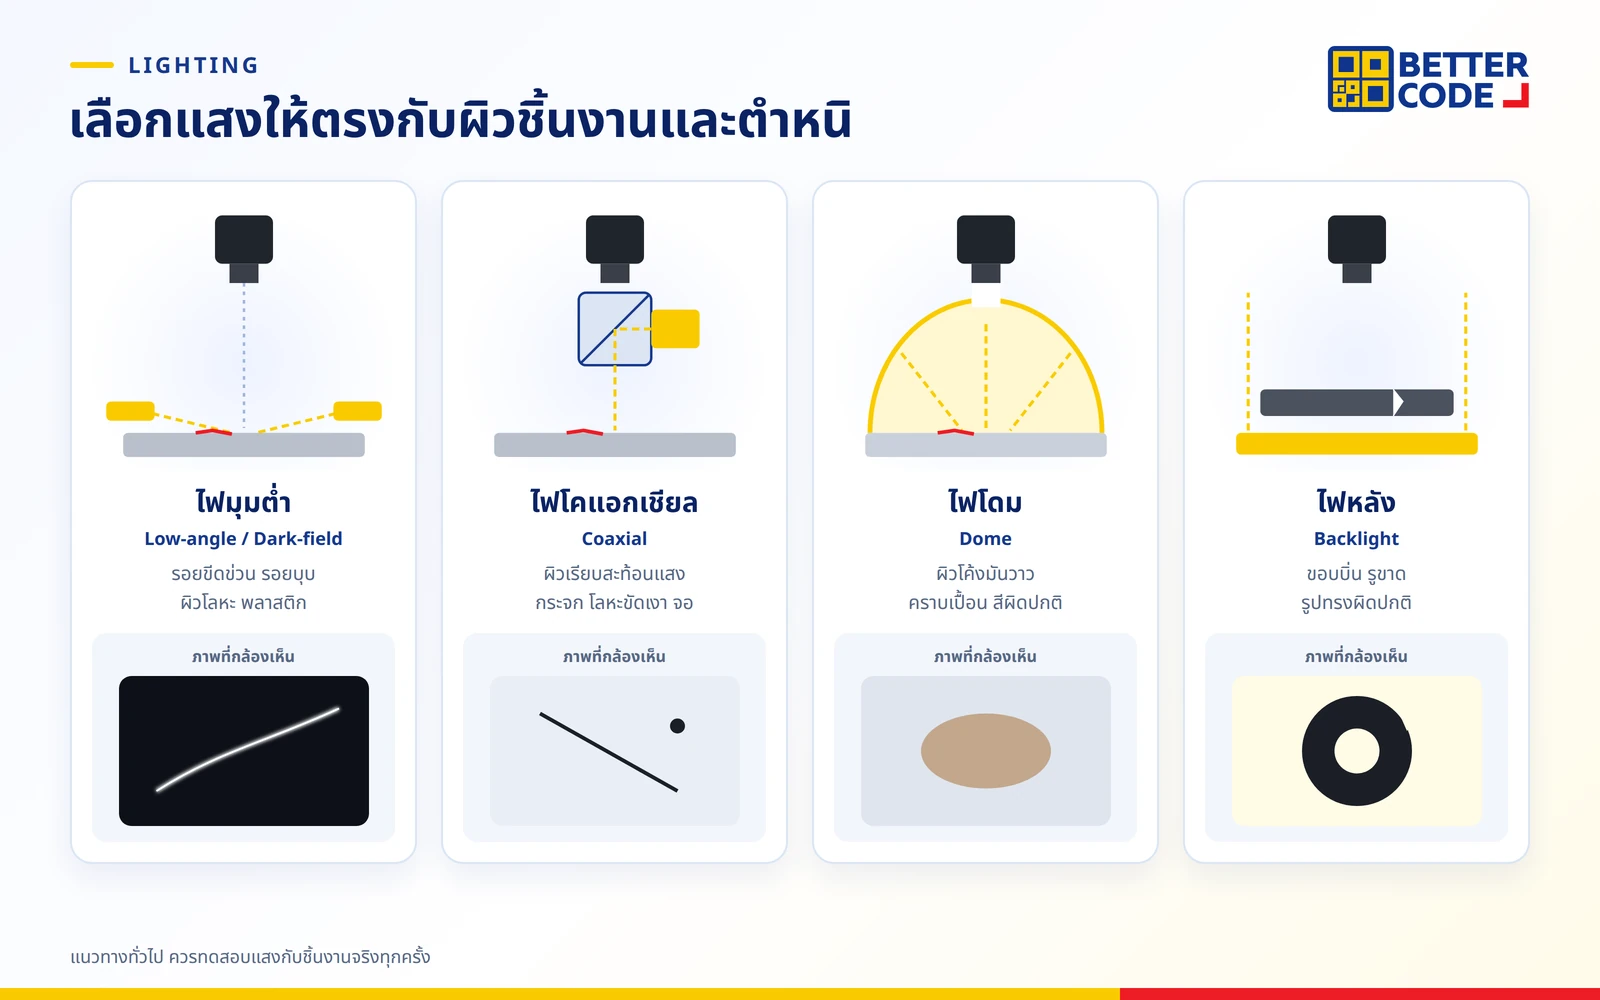
- ไฟมุมต่ำ (Low-angle / Dark-field) แสงส่องเฉียงผิว รอยขีดข่วนและรอยบุบจะสว่างขึ้นบนพื้นมืด เหมาะกับผิวโลหะและพลาสติก
- ไฟโคแอกเชียล (Coaxial) แสงส่องตรงแนวเดียวกับกล้อง เหมาะกับผิวเรียบสะท้อนแสง เช่น กระจก แผ่นโลหะขัดเงา และจอ
- ไฟโดม (Dome) แสงกระจายรอบทิศ ลดเงาและแสงสะท้อนบนผิวโค้งมันวาว เหมาะกับคราบเปื้อนและสีผิดปกติ
- ไฟหลัง (Backlight) ส่องจากด้านหลังชิ้นงาน ได้ภาพเงาคมชัด เหมาะกับขอบบิ่น รูขาด และรูปทรงผิดปกติ
Rule-based หรือ Deep Learning เลือกแบบไหน?
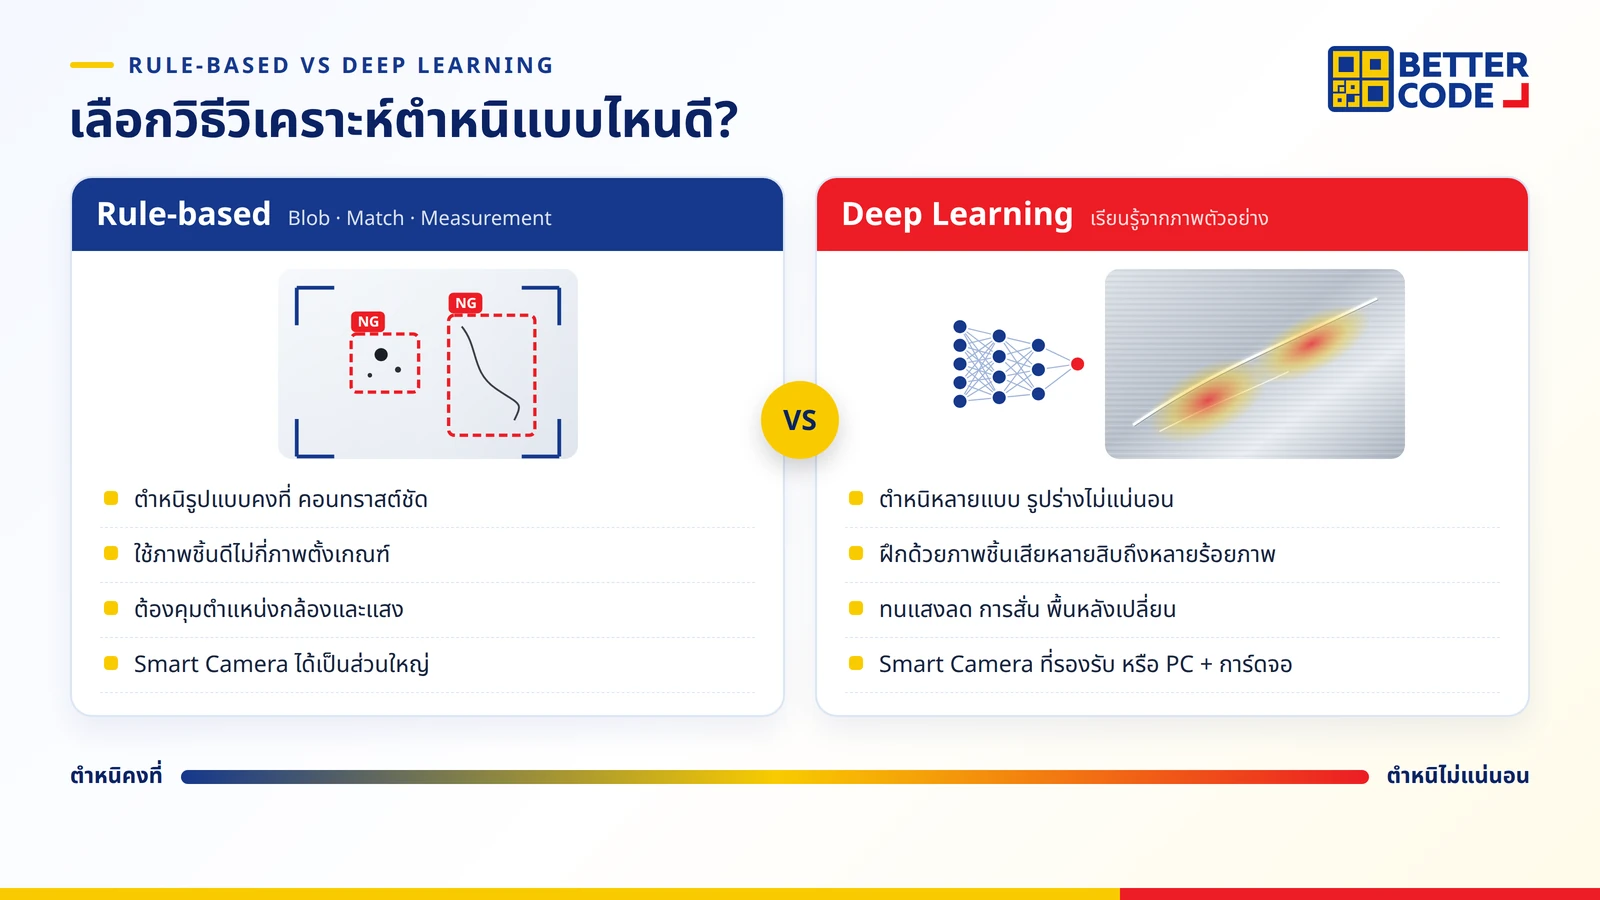
| หัวข้อ | Rule-based (Blob, Match, Measurement) | Deep Learning |
|---|---|---|
| เหมาะกับตำหนิ | รูปแบบคงที่ คอนทราสต์ชัด เช่น จุดดำบนพื้นเรียบ รูหาย | รูปร่าง ขนาด ตำแหน่งไม่แน่นอน หลายประเภท คอนทราสต์ต่ำ |
| ภาพตัวอย่างที่ต้องใช้ | ภาพชิ้นงานดีไม่กี่ภาพเพื่อตั้งเกณฑ์ | ภาพชิ้นเสียหลายสิบถึงหลายร้อยภาพเพื่อฝึกโมเดล |
| ความทนต่อสภาพหน้างาน | ต้องคุมตำแหน่งกล้องและแสงให้คงที่ | รับมือแสงลดลง การสั่น และพื้นหลังเปลี่ยนได้ดีกว่า |
| อุปกรณ์ | Smart Camera ได้เป็นส่วนใหญ่ | Smart Camera ที่รองรับ หรือกล้องอุตสาหกรรมกับคอมพิวเตอร์และการ์ดจอ |
อ่านภาพรวมกล้อง AI ทั้ง 4 งาน การเตรียมภาพฝึก และฮาร์ดแวร์ที่ กล้อง AI ตรวจจับวัตถุ (Deep Learning)
ในเอกสาร Deep Learning Application Case Set ของ HIKROBOT มีเคสที่เดิมใช้ Feature matching และ Blob analysis ซึ่งต้องคุมตำแหน่งกล้องและแสงไม่ให้เปลี่ยน เมื่อหน้างานมีการสั่นและแสงลดลง ความแม่นยำจึงตก จึงเปลี่ยนมาใช้ Deep Learning ที่เรียนรู้การเปลี่ยนแปลงของหน้างานได้ เคสรอยขีดข่วนบนแผง LCD ก็เช่นกัน เพราะภาพมีแสงสะท้อนและรอยมีคอนทราสต์ต่ำจนวิธีเดิมแยกไม่ออก
ตัวอย่างงานจริง: ตัวเลขจากเคส HIKROBOT
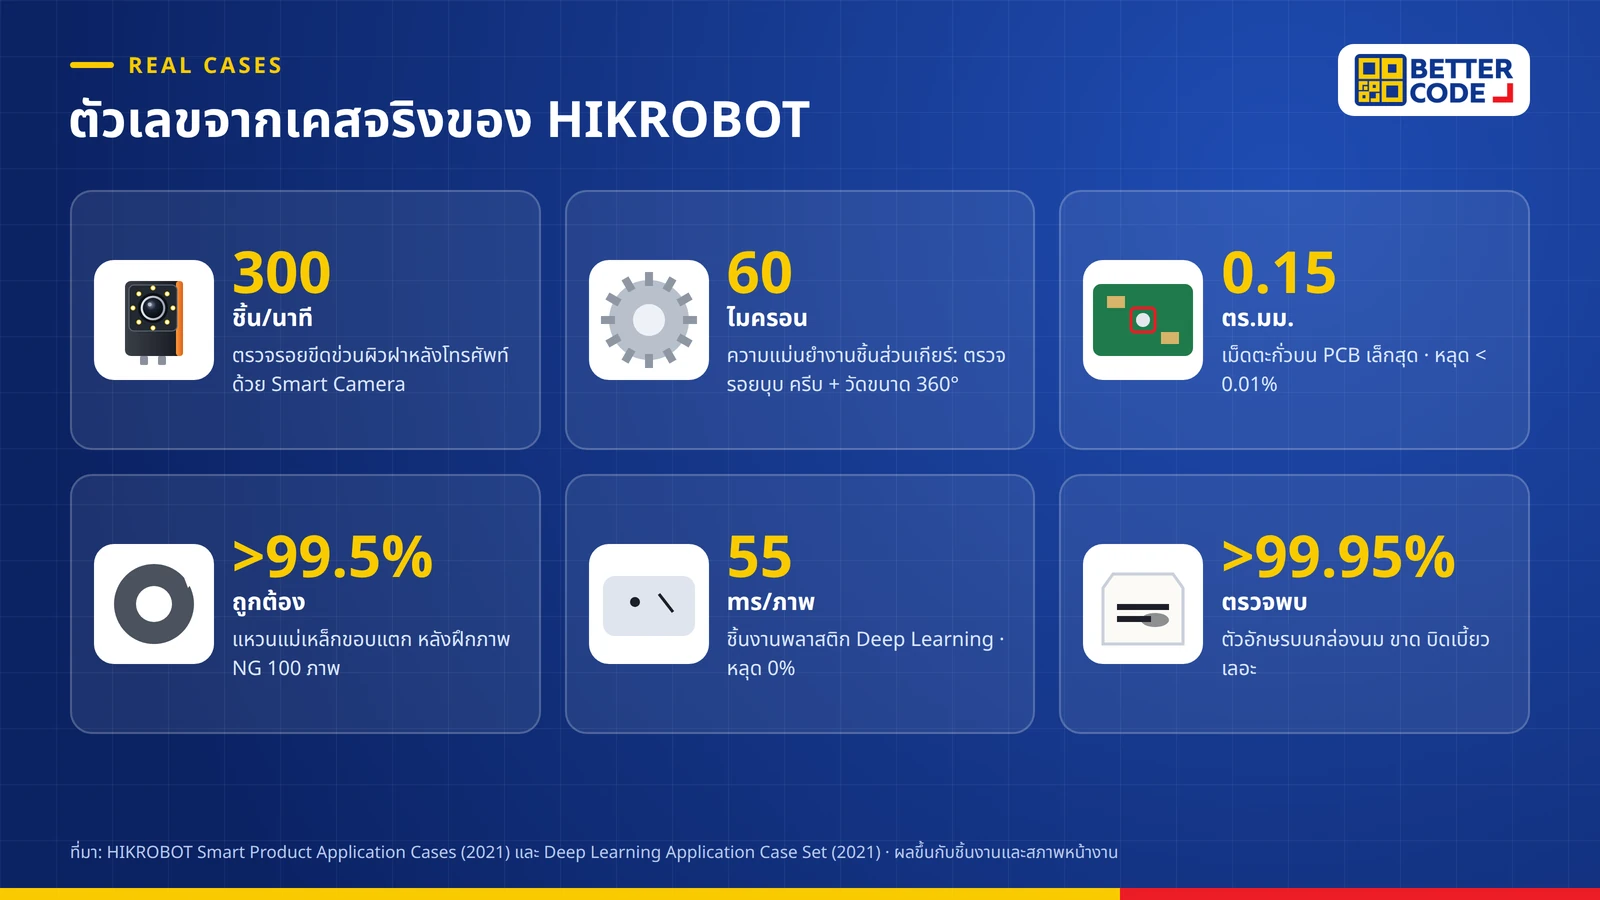
- ฝาหลังโทรศัพท์: ตรวจรอยขีดข่วนบนผิวและฉลาก พร้อมตรวจตำแหน่งฉลาก ที่ความเร็ว 300 ชิ้นต่อนาที ด้วย Smart Camera
- ชิ้นส่วนเกียร์: ตรวจรอยบุบ รอยขีดข่วน และครีบในเกลียวใน พร้อมวัดขนาด ความแม่นยำ 60 ไมครอน รอบชิ้น 360° (ดูรายละเอียดงานวัดที่ กล้องวัดขนาดชิ้นงาน)
- หมวกกันน็อก: ตรวจผิวรอบชิ้น 360° ที่ 60 ชิ้นต่อนาที
- ชิ้นงานพลาสติก (Deep Learning เปรียบเทียบภาพ): รอยขีดข่วน จุดดำ สิ่งแปลกปลอม ใช้เวลา 55 มิลลิวินาทีต่อภาพ หลุด 0% ตรวจเกิน 4%
- เม็ดตะกั่วค้างบน PCB: ตรวจเม็ดเล็กสุด 0.15 ตร.มม. อัตราหลุด ต่ำกว่า 0.01% ฝึกด้วยภาพ NG 300 ภาพ
- แหวนแม่เหล็กขอบแตก: ถูกต้อง มากกว่า 99.5% หลังฝึกด้วยภาพ NG 100 ภาพ
- โมดูลกล้องโทรศัพท์: ตรวจรอยบุบ รอยแตก วัสดุติด และวัสดุขาด ถูกต้อง 99.73–100%
- ขาซ็อกเก็ต CPU: ขาเอียง เบี้ยว หรือหาย ใช้เวลา 50 มิลลิวินาทีต่อภาพ ตรวจเกิน 1% หลุด 0.3%
- ตัวอักษรบนกล่องนม: ตรวจวันที่ที่ขาด บิดเบี้ยว หรือเลอะ อัตราตรวจพบ มากกว่า 99.95% ถ้าต้องอ่านค่าวันที่ด้วย ดู กล้องตรวจวันที่ผลิตและเลขล็อต (OCR)
“ตรวจเกิน” กับ “หลุด” ต่างกันอย่างไร?
การวัดผลระบบตรวจตำหนิใช้ 2 ตัวเลขหลัก อัตราหลุด (Missing / Escape) คือชิ้นเสียที่ระบบตัดสินว่าดี (NG → OK) เป็นตัวที่ต้องคุมให้ต่ำที่สุด เพราะชิ้นเสียจะหลุดไปถึงลูกค้า ส่วน อัตราตรวจเกิน (Over-check / Overkill) คือชิ้นดีที่ถูกคัดออก (OK → NG) ทำให้เสียของดีและต้องตรวจซ้ำ ควรกำหนดเป้าหมายทั้งสองค่าตั้งแต่เริ่มโปรเจกต์ เช่นในเคสหม้อน้ำแอร์รถยนต์ ลูกค้ากำหนดว่าต้องไม่มีชิ้นเสียหลุด และตรวจเกินไม่เกิน 5%
Smart Camera หรือระบบบน PC สำหรับงานตรวจตำหนิ?
Smart Camera เหมาะกับงานตรวจตำหนิบนพื้นที่จำกัด ไลน์เดียว และต้องการติดตั้งง่าย เช่น ตรวจรอยขีดข่วนบนผิวพร้อมตรวจตำแหน่งฉลากในกล้องตัวเดียว ส่วนกล้องอุตสาหกรรมกับคอมพิวเตอร์เหมาะกับงานความละเอียดสูง หลายกล้องรอบชิ้นงาน หรือโมเดล Deep Learning ที่ต้องใช้การ์ดจอ ในเคสของ HIKROBOT งาน Deep Learning ที่ซับซ้อน เช่น แหวนแม่เหล็กและเม็ดตะกั่วบน PCB ใช้กล้องอุตสาหกรรมคู่กับคอมพิวเตอร์อุตสาหกรรมและการ์ดจอ ดูวิธีเริ่มเลือกที่ วิธีเลือกกล้องตรวจจับชิ้นงาน
เริ่มโปรเจกต์กล้องตรวจสอบตำหนิอย่างไร?
- รวบรวมตัวอย่าง เก็บชิ้นงานดีและชิ้นงานเสียของจริง ให้ครบทุกประเภทตำหนิที่ต้องการตรวจ
- กำหนดเกณฑ์ ตำหนิเล็กสุดที่ต้องจับได้ (เช่น ยาว กว้าง หรือพื้นที่) และตำหนิแบบไหนยอมรับได้
- ระบุข้อมูลไลน์ ความเร็ว จำนวนชิ้นต่อนาที ขนาดชิ้นงาน และด้านที่ต้องตรวจ
- ทดสอบแสงและกล้อง ทดลองถ่ายภาพหลายแบบแสงจนตำหนิเห็นชัด แล้วเลือกความละเอียดและเลนส์
- ตั้งเป้าอัตราหลุดและตรวจเกิน แล้วทดสอบกับชุดตัวอย่างก่อนติดตั้งจริง และเก็บภาพจากไลน์มาปรับโมเดลต่อเนื่อง
ถ้าต้องเชื่อมกล้องเข้ากับระบบคัดแยกหรือสายพานที่มีอยู่ ดู ออกแบบระบบอัตโนมัติในโรงงาน
สรุป
กล้องตรวจสอบตำหนิช่วยตรวจรอยขีดข่วน รอยแตก จุดดำ รอยบุบ ขอบบิ่น คราบเปื้อน ครีบเกิน และงานพิมพ์เสียได้ทุกชิ้นด้วยเกณฑ์เดียวกัน เริ่มจากจัดแสงให้ตำหนิเห็นชัด ใช้ Rule-based กับตำหนิที่รูปแบบคงที่ และ Deep Learning กับตำหนิที่ไม่แน่นอน แล้ววัดผลด้วยอัตราหลุดและอัตราตรวจเกิน Better Code ตัวแทนจำหน่ายอย่างเป็นทางการของ HIKROBOT ในประเทศไทย ช่วยทดสอบกับชิ้นงานจริง เลือกกล้อง เลนส์ และไฟ พร้อมติดตั้งและบริการหลังการขาย
คำถามที่พบบ่อยเกี่ยวกับกล้องตรวจสอบตำหนิ
กล้องตรวจสอบตำหนิ คืออะไร?
ระบบ Machine Vision ที่ถ่ายภาพผิวชิ้นงานบนสายการผลิต แล้ววิเคราะห์ภาพหารอยขีดข่วน รอยแตก จุดดำ สิ่งแปลกปลอม รอยบุบ ขอบบิ่น คราบเปื้อน หรืองานพิมพ์เสีย จากนั้นตัดสิน OK / NG และส่งสัญญาณให้ PLC คัดชิ้นเสียออก
กล้องตรวจรอยขีดข่วนได้เล็กแค่ไหน?
ขึ้นกับความละเอียดกล้อง เลนส์ ขนาดพื้นที่ตรวจ และการจัดแสง ไม่มีตัวเลขเดียวที่ใช้ได้ทุกงาน ตัวอย่างจากเคส HIKROBOT ตรวจเม็ดตะกั่วบน PCB ได้เล็กสุด 0.15 ตร.มม. ควรทดสอบกับตำหนิจริงที่เล็กที่สุดที่ต้องจับได้
ต้องใช้ Deep Learning ไหม?
ไม่จำเป็นทุกงาน ตำหนิที่รูปแบบคงที่และคอนทราสต์ชัดใช้เครื่องมือ Vision ทั่วไปได้ ควรใช้ Deep Learning เมื่อตำหนิมีหลายประเภท รูปร่างและตำแหน่งไม่แน่นอน คอนทราสต์ต่ำ หรือหน้างานมีแสงและพื้นหลังเปลี่ยน
ต้องใช้ภาพตัวอย่างชิ้นเสียกี่ภาพ?
ขึ้นกับความซับซ้อนของตำหนิ ในเคสของ HIKROBOT มีตั้งแต่ฝึกด้วยภาพ NG 100 ภาพ (แหวนแม่เหล็ก ถูกต้องมากกว่า 99.5%) ไปจนถึง 300 ภาพ (เม็ดตะกั่วบน PCB) ยิ่งตำหนิหลากหลาย ยิ่งต้องเก็บตัวอย่างให้ครบทุกแบบ
ตรวจตำหนิบนผิวมันวาวหรือสะท้อนแสงได้ไหม?
ได้ แต่ต้องเลือกแสงให้เหมาะ ผิวเรียบสะท้อนแสงมักใช้ไฟโคแอกเชียล ผิวโค้งมันวาวใช้ไฟโดม และรอยขีดข่วนตื้นใช้ไฟมุมต่ำ ถ้ารอยมีคอนทราสต์ต่ำมาก Deep Learning ช่วยแยกได้ดีกว่าวิธีเดิม
อัตราหลุดกับอัตราตรวจเกินคืออะไร?
อัตราหลุดคือชิ้นเสียที่ระบบตัดสินว่าดี (NG → OK) ส่วนอัตราตรวจเกินคือชิ้นดีที่ถูกคัดออก (OK → NG) งานคุณภาพมักตั้งเป้าอัตราหลุดให้ต่ำที่สุดก่อน แล้วค่อยลดอัตราตรวจเกินให้อยู่ในระดับที่ยอมรับได้
ซื้อกล้องตรวจสอบตำหนิ HIKROBOT ในประเทศไทยได้ที่ไหน?
ติดต่อ Better Code (บริษัท เบทเตอร์ โค้ด จำกัด) ตัวแทนจำหน่ายอย่างเป็นทางการของ HIKROBOT ในประเทศไทย ทาง LINE @bettercode หรือโทร 02-170-9611 ทีมงานช่วยทดสอบกับชิ้นงานดีและชิ้นงานเสียของคุณ เลือกกล้อง เลนส์ และไฟ พร้อมติดตั้งและบริการหลังการขาย
แหล่งข้อมูล
- HIKROBOT – Introduction to Machine Vision: กลุ่มงาน Inspection (Defect Detection, Surface Inspection, Contaminants) และส่วนประกอบระบบ Vision
- HIKROBOT – Smart Product Application Cases (ธ.ค. 2021): เคสตรวจผิวฝาหลังโทรศัพท์ 300 ชิ้น/นาที ชิ้นส่วนเกียร์ 60 ไมครอน และหมวกกันน็อก 60 ชิ้น/นาที
- HIKROBOT – Deep Learning Application Case Set (2021): เคสตรวจตำหนิชิ้นงานพลาสติก โมดูลกล้อง ยาน้ำ แหวนแม่เหล็ก เม็ดตะกั่วบน PCB ขาซ็อกเก็ต CPU แผง LCD และตัวอักษรบนกล่องนม
อยากรู้ว่ากล้องจับตำหนิบนชิ้นงานของคุณได้ไหม?
ส่งรูปหรือตัวอย่างชิ้นงานดีและชิ้นงานเสีย ความเร็วไลน์ และตำหนิเล็กสุดที่ต้องจับได้ ทีม Better Code ช่วยทดสอบแสงและกล้อง HIKROBOT แล้วแนะนำระบบที่เหมาะกับไลน์ของคุณ