กล้องคัดแยกสินค้า OK/NG: ส่งสัญญาณให้ PLC คัดของเสียออกอย่างไร
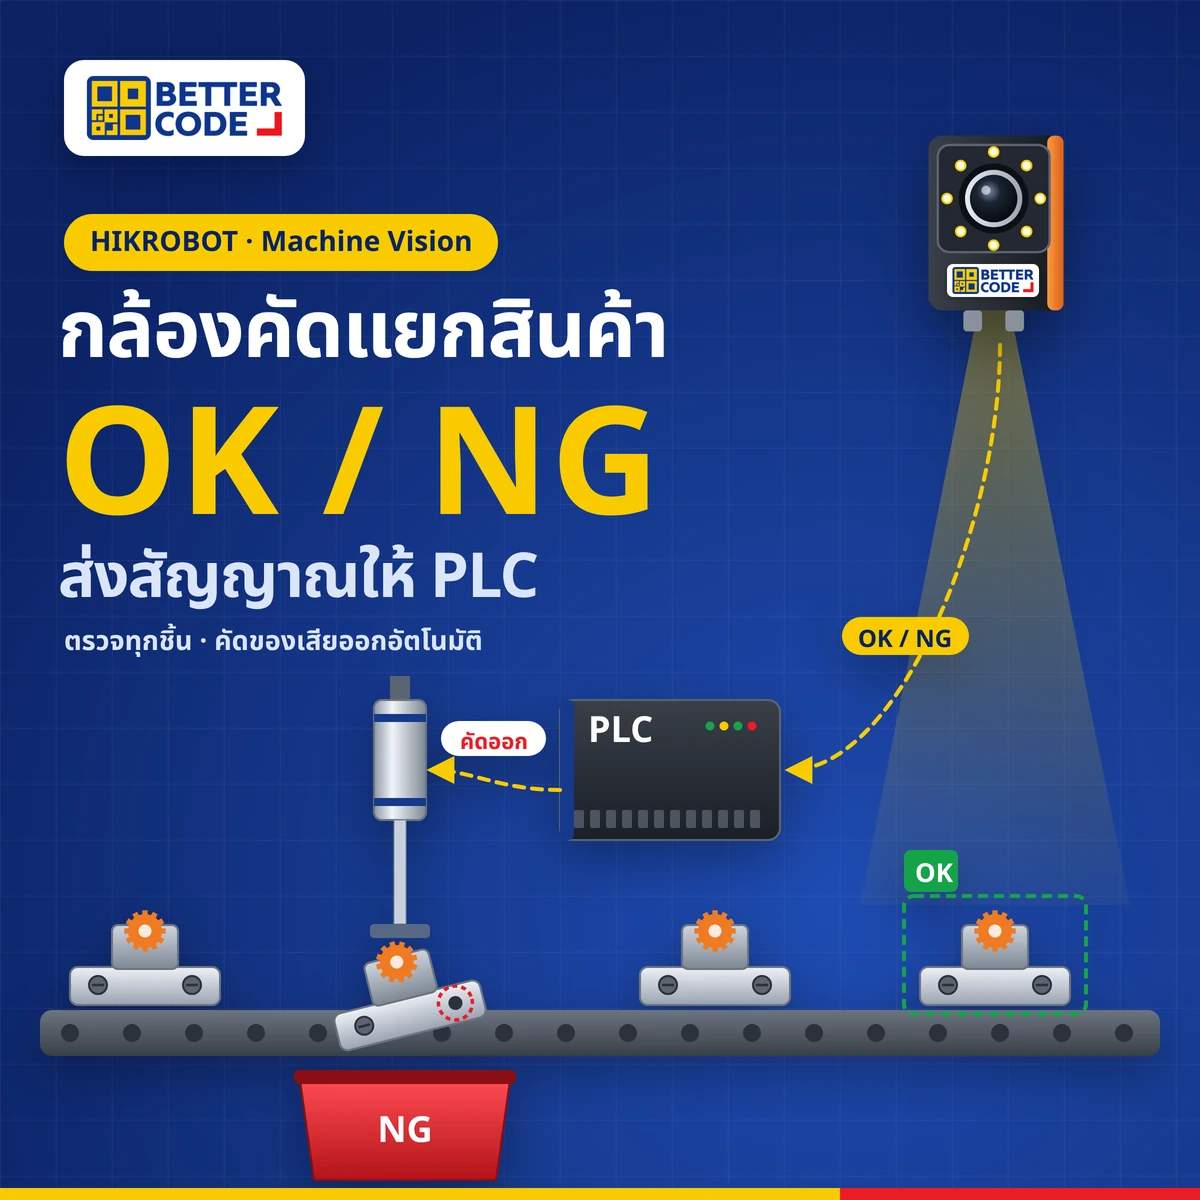
กล้องคัดแยกสินค้า OK/NG คือกล้อง Machine Vision ที่ตรวจชิ้นงานทุกชิ้นบนสายพาน แล้วส่งผลผ่านให้ PLC เพื่อสั่งตัวผลัก ลมเป่า หรือประตูแยกทางคัดชิ้นที่ไม่ผ่านออก ลำดับงานคือ เซนเซอร์สั่งถ่าย → กล้องถ่ายภาพและตรวจ → ส่งผล OK/NG → PLC นับจังหวะจนชิ้นงานถึงจุดคัด → ชุดคัดออกทำงาน สัญญาณส่งได้ 2 แบบหลัก คือสายสัญญาณ I/O (ง่ายและเร็ว เหมาะกับผล OK/NG) และเครือข่ายอุตสาหกรรม เช่น Modbus, PROFINET, EtherNet/IP หรือ TCP (ส่งค่าและข้อความได้) งานที่ใช้บ่อยคือตรวจการประกอบ เช่น ชิ้นส่วนครบ ทิศทางถูก นับจำนวน และแยกรุ่น ตัวอย่างจากเคส HIKROBOT คือตรวจชิ้นงาน 300 ชิ้นต่อนาที และตรวจรอยเชื่อมเฟืองด้วย Deep Learning ถูกต้อง 100% ในชุดทดสอบ
กล้องคัดแยกสินค้า OK/NG คืออะไร?
กล้องคัดแยกสินค้า OK/NG (Vision Sorting) คือการใช้กล้องอุตสาหกรรมตรวจชิ้นงานบนไลน์ผลิตแล้วตัดสินว่าชิ้นนั้นผ่าน (OK) หรือไม่ผ่าน (NG) จากนั้นส่งผลไปยัง PLC ซึ่งเป็นตัวควบคุมเครื่องจักร ให้คัดชิ้นที่ไม่ผ่านออกจากไลน์โดยไม่ต้องหยุดเครื่อง กล้องทำหน้าที่ “ตา” และ PLC ทำหน้าที่ “มือ” ทั้งสองต้องทำงานประสานกันให้ตรงจังหวะ ถ้าส่งผลช้าหรือนับตำแหน่งผิด ชุดคัดออกจะคัดผิดชิ้น
บทความนี้เน้นการเชื่อมกล้องกับ PLC และการตรวจการประกอบก่อนคัดแยก ถ้าต้องการรู้จักกล้องแต่ละแบบก่อน อ่าน กล้องตรวจจับชิ้นงานมีกี่ประเภท
กล้องคัดแยกทำงานอย่างไร ตั้งแต่สั่งถ่ายจนคัดของเสียออก?
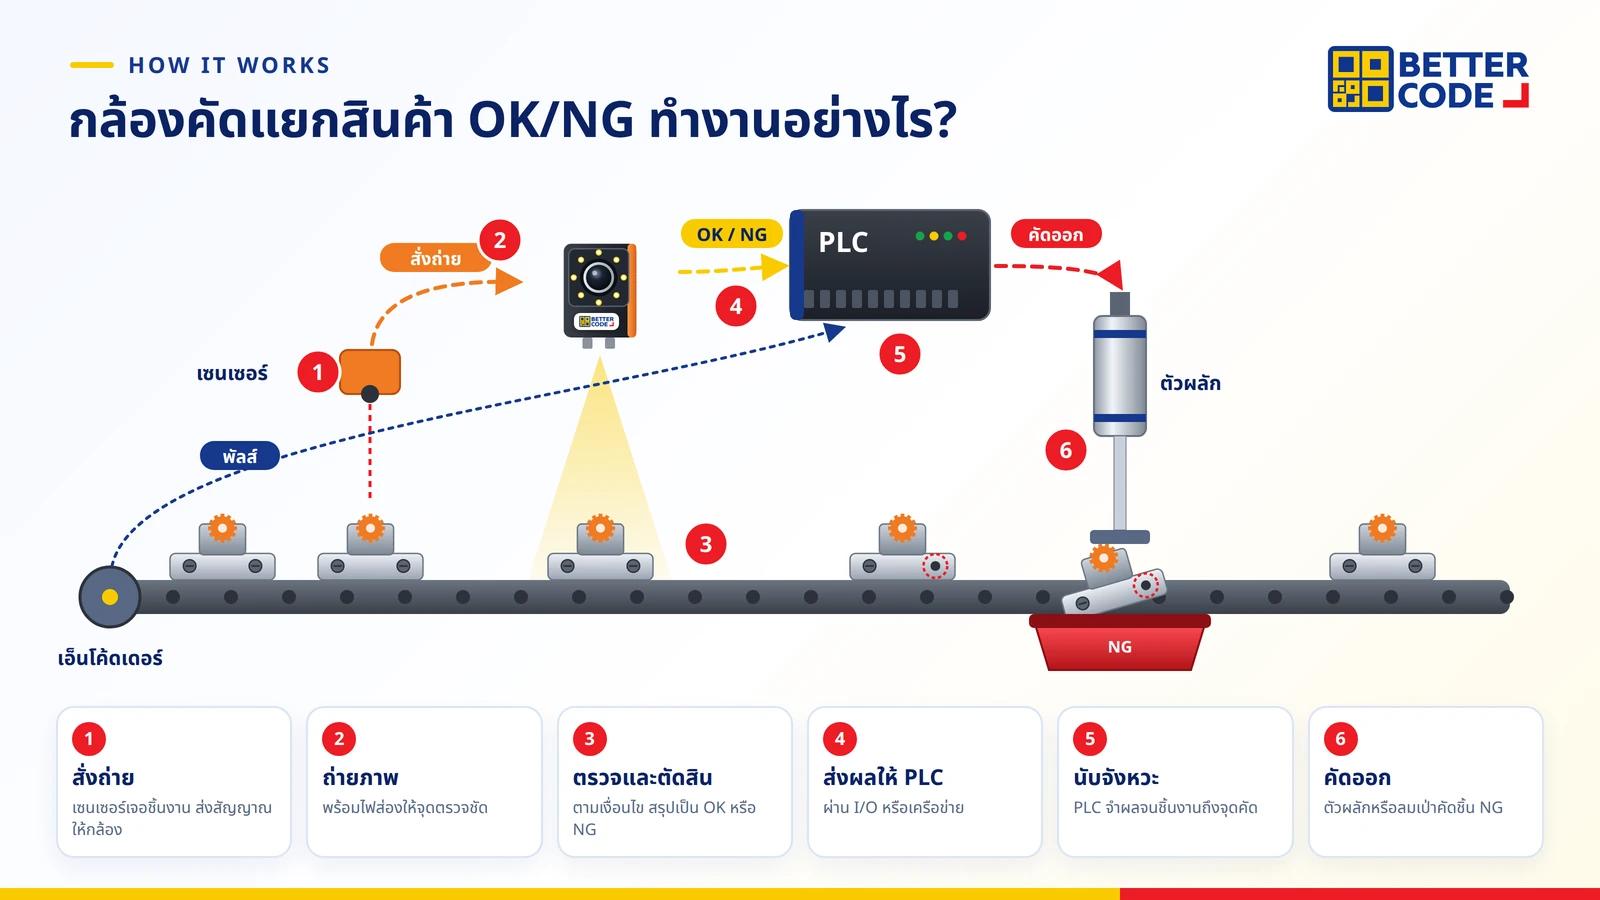
- เซนเซอร์สั่งถ่าย (Trigger) เซนเซอร์ตรวจจับว่าชิ้นงานมาถึงตำแหน่งกล้อง แล้วส่งสัญญาณให้กล้องถ่ายภาพ เคสฝาขวด ฉลากขวด และห่อช็อกโกแลตในเอกสาร HIKROBOT ระบุว่าต้องรองรับทริกเกอร์ภายนอก
- ถ่ายภาพ กล้องถ่ายพร้อมไฟส่องสว่างที่เลือกตามงาน เพื่อให้จุดที่ต้องตรวจเห็นชัดแม้ไลน์วิ่งเร็ว
- ตรวจและตัดสิน ซอฟต์แวร์ตรวจตามเงื่อนไขที่ตั้งไว้ เช่น มีชิ้นส่วน ตำแหน่งถูก จำนวนครบ ขนาดอยู่ในเกณฑ์ หรืออ่านรหัสได้ แล้วสรุปเป็น OK หรือ NG
- ส่งผลให้ PLC ผ่านสายสัญญาณ I/O หรือเครือข่ายอุตสาหกรรม Smart Camera ประมวลผลในตัวและส่งผล OK/NG ออกได้โดยตรง
- PLC นับจังหวะ PLC จำผลของแต่ละชิ้นไว้จนชิ้นนั้นเดินทางจากกล้องไปถึงจุดคัด โดยนับเวลาหรือนับพัลส์จากเอ็นโค้ดเดอร์ของสายพาน
- คัดออก ตัวผลัก ลมเป่า หรือประตูแยกทางทำงานเฉพาะชิ้น NG ชิ้น OK วิ่งต่อไปขั้นถัดไป
กล้องส่งสัญญาณให้ PLC ได้กี่แบบ?
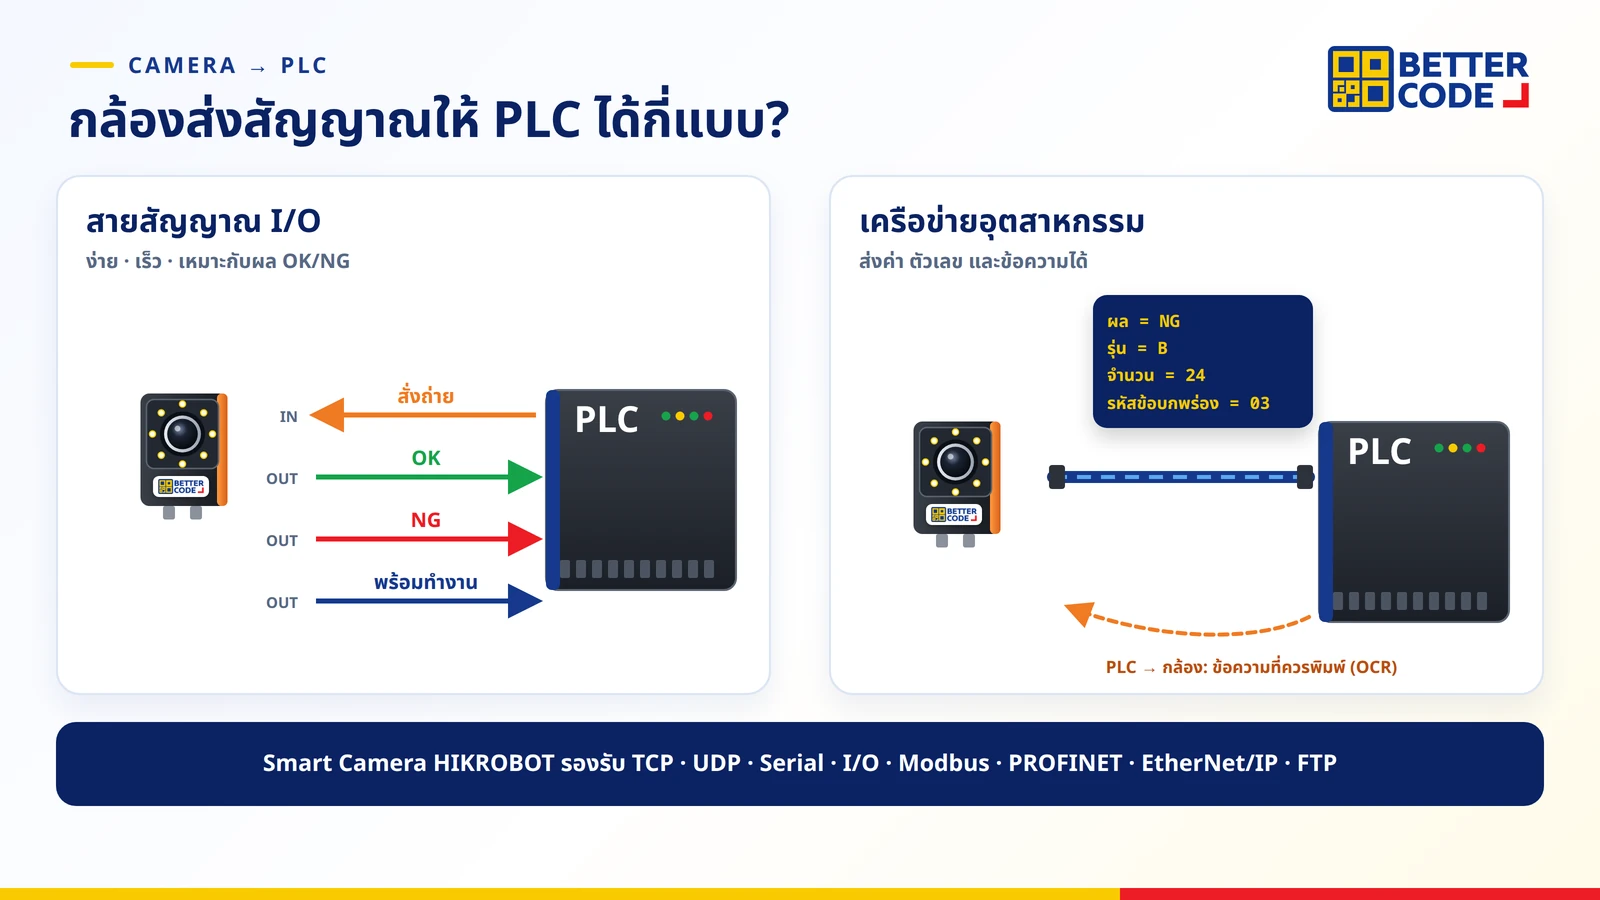
เอกสาร HIKROBOT ระบุว่า Smart Camera มีช่อง I/O หลายช่องสำหรับสัญญาณเข้าและออก และรองรับโปรโตคอล TCP, UDP, Serial, I/O, Modbus, PROFINET, EtherNet/IP และ FTP เคสตรวจแคปซูลยังระบุว่าส่งผล OK/NG แบบ discrete ไปยัง PLC ไฟแสดงผล หรือออดเตือนได้โดยตรง
| วิธีส่ง | ส่งอะไรได้ | เหมาะกับ |
|---|---|---|
| สายสัญญาณ I/O (Digital I/O) | สัญญาณเปิด/ปิด เช่น สั่งถ่ายเข้า ผล OK, NG และสถานะพร้อมทำงานออก | งานคัดแยก OK/NG ทั่วไป ต้องการความเร็วและเดินสายง่าย |
| Modbus, PROFINET, EtherNet/IP | ผล OK/NG พร้อมตัวเลข เช่น ค่าวัด จำนวน หมายเลขรุ่น หรือรหัสข้อบกพร่อง ลงรีจิสเตอร์ของ PLC | ไลน์ที่ใช้ PLC เครือข่ายอยู่แล้ว ต้องการข้อมูลมากกว่าผ่าน/ไม่ผ่าน |
| TCP / UDP / Serial | ข้อความ เช่น ตัวอักษรที่อ่านได้ หรือคำสั่งจาก PLC | งานอ่านรหัสหรือ OCR ที่ต้องเทียบข้อความ |
| FTP | ภาพถ่าย | เก็บภาพชิ้น NG ไว้ตรวจย้อนหลัง |
การสื่อสารทำได้สองทาง ตัวอย่างในเอกสาร HIKROBOT คือเคส OCR ตัวอักษรจุด ที่ PLC ส่งข้อความที่ควรพิมพ์มาให้กล้อง แล้วกล้องเทียบกับตัวอักษรที่อ่านได้จริง และเคสหัวเกียร์รถยนต์ ที่ระบุให้สื่อสาร I/O กับ PLC ผ่าน TCP
งานตรวจชิ้นส่วนยานยนต์แบบครบ ทั้งวัดขนาด ตำหนิ และรหัส DPM อ่านที่ กล้องตรวจสอบชิ้นส่วนรถยนต์
ทำอย่างไรให้คัดของเสียออกตรงชิ้น?
ปัญหาที่พบบ่อยในงานคัดแยกไม่ใช่กล้องตรวจผิด แต่เป็นการคัดผิดชิ้นเพราะจังหวะไม่ตรง แนวทางที่ควรออกแบบตั้งแต่ต้นมีดังนี้
- วัดระยะจากกล้องถึงจุดคัด แล้วให้ PLC เก็บผลของแต่ละชิ้นเป็นคิว เพราะระหว่างนั้นอาจมีหลายชิ้นอยู่บนสายพาน
- ใช้เอ็นโค้ดเดอร์เมื่อความเร็วไลน์เปลี่ยน การนับตามระยะทางแม่นกว่าการตั้งเวลาหน่วงคงที่
- เว้นระยะระหว่างชิ้นให้พอ เช่น เคสตรวจสีกล่องวัตถุดิบบนสายพานที่วิ่งอยู่ มีระยะห่างระหว่างกล่องประมาณ 150 มม.
- กำหนดกรณีไม่มีผล ถ้ากล้องไม่ส่งผลทันเวลา หรือถ่ายภาพไม่ได้ ควรให้ระบบคัดชิ้นนั้นออกไว้ก่อน
- ยืนยันการคัด ติดเซนเซอร์ที่ทางลงถังของเสีย เพื่อเช็กว่าชิ้น NG ถูกคัดออกจริง
กล้องตรวจการประกอบ ตรวจอะไรก่อนคัดแยกได้บ้าง?
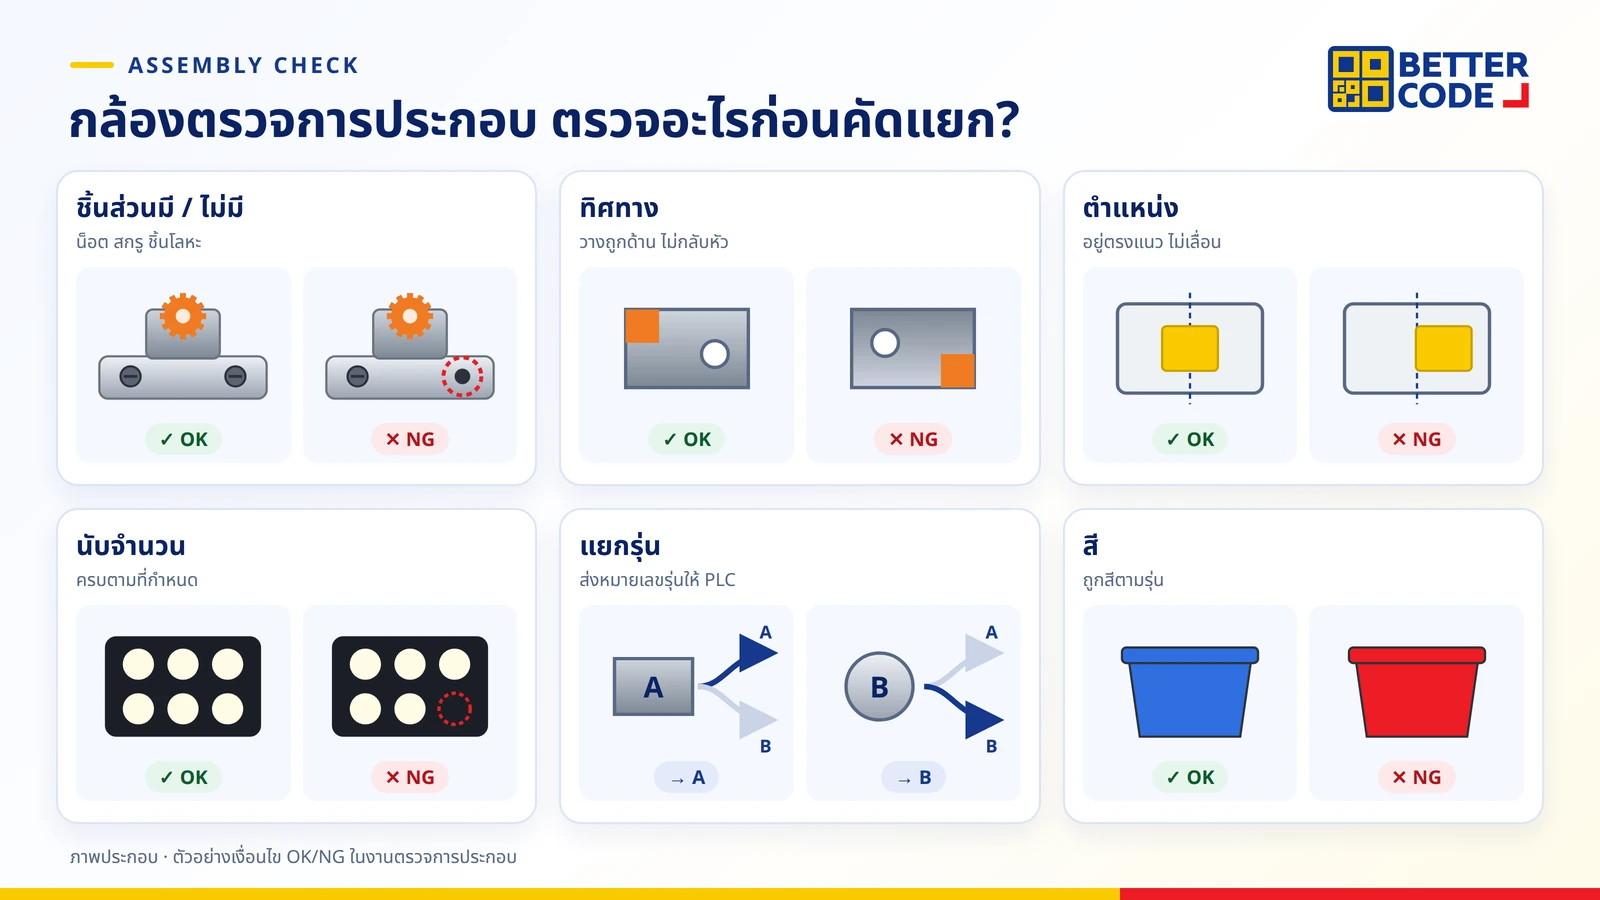
| ตรวจอะไร | ตัวอย่างจากเคส HIKROBOT |
|---|---|
| ชิ้นส่วนมี/ไม่มี และทิศทาง | ชิ้นโลหะในเรือนไมล์รถยนต์ ตรวจว่ามีชิ้นส่วนและวางถูกทิศ |
| ตำแหน่งและการจัดแนว | หัวเกียร์รถยนต์ ตรวจว่าตัวเลขอยู่ตำแหน่งถูก ไม่เลื่อน และเส้นตรงแนวกับตัวเลข |
| รอยมาร์กบนชิ้นส่วนประกอบ | ชิ้นส่วนเกียร์โลหะ ตรวจว่ามีรอยตัด ตำแหน่ง และขนาดถูก ครบทั้งสองด้าน |
| ความถูกต้องของการประกอบ | ตรวจการประกอบโซ่ ซึ่งมีรูปแบบผิดพลาดหลายแบบและต้องการความแม่นยำสูง · ตรวจชิ้นส่วนสอดในฝาหลังโทรศัพท์ |
| นับจำนวนและแยกรุ่น | นับชิ้นส่วนด้วยไฟหลัง และแยกรุ่นชิ้นงานที่ต่างกันในไลน์เดียว |
| สี | ตรวจสีกล่องวัตถุดิบบนสายพานที่วิ่งอยู่ บันทึกการตั้งค่าแยกตามรุ่น |
| ผ่านกระบวนการครบหรือไม่ | ตรวจว่าเฟืองเกียร์ผ่านการเชื่อมแล้วด้วย Deep Learning ชิ้นมีรอยเชื่อม 1,052 ชิ้น และไม่มี 151 ชิ้น จำแนกถูกทั้งหมด |
ถ้าเกณฑ์ NG คือรอยขีดข่วนหรือตำหนิบนผิว อ่าน กล้องตรวจสอบตำหนิและรอยขีดข่วน และถ้าเกณฑ์คือขนาดเกินพิกัด อ่าน กล้องวัดขนาดชิ้นงาน
คัดแยกได้มากกว่า OK กับ NG ไหม?
ได้ กล้องส่งหมายเลขกลุ่มหรือรุ่นให้ PLC เพื่อแยกไปหลายทาง เช่น แยกตามรุ่น ขนาด หรือประเภทบรรจุภัณฑ์ งานที่รูปร่างแต่ละกลุ่มต่างกันมากมักใช้ Deep Learning แบบจำแนกภาพ (Classification) (อ่านพื้นฐานที่ กล้อง AI ตรวจจับวัตถุ) ตัวอย่างจากเอกสาร HIKROBOT
- แยกพัสดุตามรูปแบบบรรจุภัณฑ์บนสายพาน: กล่อง ถูกต้อง 98.0% · กระสอบ 98.7% · ถุงพลาสติก 97.5% · กล่องโฟม 95.0% (ผลทดสอบรอบแรก ยังปรับโมเดลต่อ)
- แยกพัสดุเป็นชิ้นมาตรฐาน ชิ้นรูปทรงพิเศษ และซอง: ถูกต้อง 98.10%, 99.82% และ 99.77% แล้วใช้กล้อง 3D วัดปริมาตรเพื่อแยกขนาดต่อ
- แยกรุ่นล้อแม็ก: เปลี่ยนจากการเทียบแม่แบบมาใช้ Deep Learning ใช้เวลาประมวลผลบน GPU ไม่เกิน 20 มิลลิวินาที และเพิ่มรุ่นใหม่ได้โดยไม่ต้องฝึกใหม่ทั้งหมด
ตั้งเกณฑ์อย่างไร: คัดเกิน (OK→NG) กับ หลุด (NG→OK)
ทุกระบบคัดแยกมีความผิดพลาด 2 แบบ คือคัดเกิน (ชิ้นดีถูกคัดทิ้ง ทำให้เสียของ) และหลุด (ชิ้นเสียหลุดไปถึงลูกค้า) ควรตกลงตัวเลขทั้งสองค่าก่อนเริ่มโปรเจกต์ ตัวอย่างจากเคสตรวจตำหนิรังผึ้งแอร์รถยนต์ในเอกสาร HIKROBOT ลูกค้ากำหนดหลุดเป็น 0 และคัดเกินน้อยกว่า 5% ผลทดสอบ 261 ตัวอย่าง หลุด 3 ชิ้น (1.15%) จากข้อบกพร่อง 2 กลุ่ม และคัดเกิน 1 ชิ้น (0.38%) ตัวเลขแบบนี้บอกว่าต้องเพิ่มตัวอย่างข้อบกพร่องกลุ่มไหน ก่อนใช้งานจริง
ตัวอย่างงานจริง: ตัวเลขจากเคส HIKROBOT
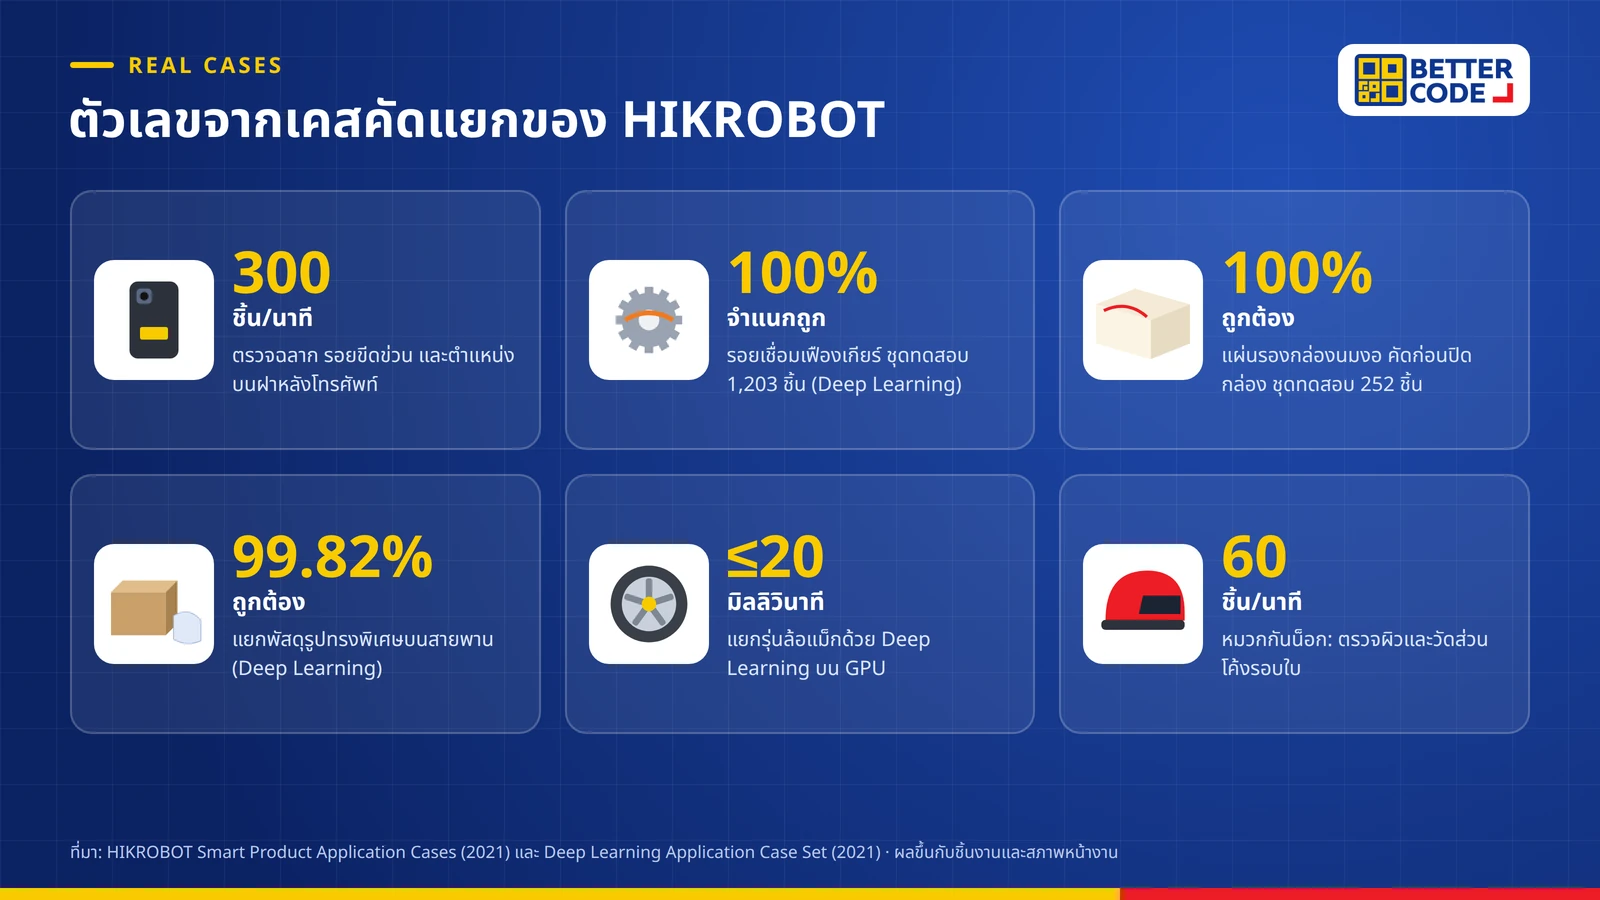
- ฝาหลังโทรศัพท์: ตรวจฉลาก รอยขีดข่วน และตำแหน่งฉลาก 300 ชิ้นต่อนาที ด้วย Smart Camera
- หมวกกันน็อก: ตรวจผิวและวัดระยะส่วนโค้งรอบตัว รอบเวลา 60 ชิ้นต่อนาที
- เฟืองเกียร์: ตรวจว่ามีรอยเชื่อมด้วย Deep Learning บน Smart Camera ชุดทดสอบ 1,203 ชิ้น จำแนกถูก 100%
- กล่องนม: ตรวจแผ่นรองงอก่อนปิดกล่อง เพื่อคัดออกก่อนกล่องเสียรูป ชุดทดสอบ 252 ชิ้น ถูกต้อง 100%
- แคปซูล: ใช้กล้องหลายตัวครอบคลุมพื้นที่กว้าง ตรวจการตัดบนไลน์ที่วิ่งอยู่ และส่งผล OK/NG ไปยัง PLC ไฟแสดงผล หรือออดได้โดยตรง
- นับขวดในแพ็กและตรวจฉลาก: บนสายพานความเร็วสูง รองรับทริกเกอร์ภายนอก
Smart Camera หรือระบบ PC กับ Deep Learning?
| ระบบ | เหมาะกับงานคัดแยก |
|---|---|
| Vision Sensor | ตรวจมี/ไม่มี หรือตำแหน่งแบบง่าย จุดเดียว ส่ง OK/NG ผ่าน I/O |
| Smart Camera | ตรวจการประกอบ นับจำนวน แยกรุ่น และ OCR ประมวลผลในตัว บันทึกการตั้งค่าได้หลายรุ่น ส่งผลให้ PLC ได้ทั้ง I/O และเครือข่าย |
| กล้องอุตสาหกรรม + PC | ใช้กล้องหลายตัว หรือต้องการ Deep Learning จำแนกหลายกลุ่ม ปรับเปลี่ยนกล้องและเลนส์ได้ยืดหยุ่น |
เริ่มโปรเจกต์กล้องคัดแยก OK/NG อย่างไร?
- นิยาม OK และ NG ให้ชัด พร้อมรูปชิ้นงานทั้งสองแบบ และเป้าหมายคัดเกินกับหลุด
- ข้อมูลไลน์ ความเร็ว (ชิ้นต่อนาที) ระยะห่างระหว่างชิ้น และระยะจากจุดตรวจถึงจุดคัด
- ข้อมูล PLC ยี่ห้อ รุ่น และโปรโตคอลที่ใช้ เพื่อเลือกว่าจะส่งผลด้วย I/O หรือเครือข่าย
- ชุดคัดออก เลือกตัวผลัก ลมเป่า หรือประตูแยกทาง ให้เหมาะกับน้ำหนักและรูปร่างชิ้นงาน
- ทดสอบที่ความเร็วจริง ถ่ายภาพ ตรวจผล และทดลองคัดออกก่อนติดตั้งถาวร
สรุป
กล้องคัดแยกสินค้า OK/NG ตรวจชิ้นงานทุกชิ้นแล้วส่งผลให้ PLC สั่งชุดคัดออก ผล OK/NG ส่งผ่าน I/O ได้ง่ายและเร็ว ส่วนค่าวัด จำนวน รุ่น หรือข้อความส่งผ่าน Modbus, PROFINET, EtherNet/IP หรือ TCP ความสำเร็จขึ้นกับการนิยาม OK/NG ให้ชัด การนับจังหวะให้คัดตรงชิ้น และการตั้งเป้าคัดเกินกับหลุด Better Code ตัวแทนจำหน่ายอย่างเป็นทางการของ HIKROBOT ในประเทศไทย ช่วยทดสอบกับชิ้นงานจริง ติดตั้ง เชื่อมต่อ PLC และดูแลหลังการขาย
คำถามที่พบบ่อยเกี่ยวกับกล้องคัดแยกสินค้า OK/NG
กล้องคัดแยกสินค้า OK/NG ทำงานอย่างไร?
เซนเซอร์สั่งให้กล้องถ่ายภาพเมื่อชิ้นงานมาถึง กล้องตรวจตามเงื่อนไขแล้วสรุปผลเป็น OK หรือ NG ส่งผลให้ PLC จากนั้น PLC นับจังหวะจนชิ้นงานถึงจุดคัด แล้วสั่งตัวผลัก ลมเป่า หรือประตูแยกทางคัดชิ้น NG ออก
กล้องส่งสัญญาณให้ PLC ได้ทางไหนบ้าง?
ส่งผ่านสายสัญญาณ I/O สำหรับผล OK/NG และสัญญาณสั่งถ่าย หรือส่งผ่านเครือข่าย เช่น Modbus, PROFINET, EtherNet/IP, TCP, UDP และ Serial สำหรับค่าวัด จำนวน หรือข้อความ Smart Camera ของ HIKROBOT รองรับโปรโตคอลเหล่านี้ รวมถึง FTP สำหรับส่งภาพ
ควรใช้ I/O หรือ Modbus / PROFINET?
ถ้าต้องการเพียงผลผ่านหรือไม่ผ่าน I/O ง่ายและเร็วที่สุด ถ้าต้องการส่งค่าเพิ่ม เช่น ค่าวัด จำนวน หมายเลขรุ่น หรือรหัสข้อบกพร่อง หรือไลน์ใช้ PLC เครือข่ายอยู่แล้ว ควรใช้ Modbus, PROFINET หรือ EtherNet/IP ตามที่ PLC รองรับ
ถ้าความเร็วสายพานเปลี่ยน จะคัดออกตรงชิ้นไหม?
ควรให้ PLC นับระยะจากเอ็นโค้ดเดอร์ของสายพานแทนการตั้งเวลาหน่วงคงที่ และเก็บผลของแต่ละชิ้นเป็นคิว จะคัดได้ตรงชิ้นแม้ความเร็วเปลี่ยน ควรติดเซนเซอร์ยืนยันที่ทางลงถังของเสียด้วย
กล้องตรวจการประกอบ ตรวจอะไรได้บ้าง?
ตรวจว่าชิ้นส่วนมีครบ วางถูกทิศ อยู่ตำแหน่งถูก นับจำนวน แยกรุ่น ตรวจสี และตรวจว่าผ่านกระบวนการครบ เช่น เคส HIKROBOT ตรวจชิ้นโลหะในเรือนไมล์ ตัวเลขบนหัวเกียร์ การประกอบโซ่ และรอยเชื่อมบนเฟืองเกียร์
กล้องคัดแยกได้มากกว่า 2 ทางไหม?
ได้ กล้องส่งหมายเลขกลุ่มหรือรุ่นให้ PLC เพื่อแยกไปหลายทาง งานที่แต่ละกลุ่มหน้าตาต่างกันมากใช้ Deep Learning จำแนกภาพ เช่น เคส HIKROBOT แยกพัสดุเป็นชิ้นมาตรฐาน ชิ้นรูปทรงพิเศษ และซอง ถูกต้อง 98.10% ถึง 99.82%
ซื้อกล้องคัดแยก OK/NG HIKROBOT ในประเทศไทยได้ที่ไหน?
ติดต่อ Better Code (บริษัท เบทเตอร์ โค้ด จำกัด) ตัวแทนจำหน่ายอย่างเป็นทางการของ HIKROBOT ในประเทศไทย ทาง LINE @bettercode หรือโทร 02-170-9611 ทีมงานช่วยทดสอบกับชิ้นงานจริง เลือกกล้องและแสง กำหนดสัญญาณกับ PLC พร้อมติดตั้งและบริการหลังการขาย
แหล่งข้อมูล
- HIKROBOT – Smart Product Application Cases (ธ.ค. 2021): ส่งผล OK/NG ไปยัง PLC ไฟแสดงผลหรือออด โปรโตคอลสื่อสาร เคสหัวเกียร์ ชิ้นโลหะเรือนไมล์ รอยตัดเฟือง การประกอบโซ่ นับชิ้นส่วนและแยกรุ่น สีกล่องวัตถุดิบ ฝาหลังโทรศัพท์ และ OCR เทียบข้อความจาก PLC
- HIKROBOT – Deep Learning Application Case Set (2021): รอยเชื่อมเฟืองเกียร์ แผ่นรองกล่องนม แยกพัสดุ แยกรุ่นล้อแม็ก และเกณฑ์หลุด/คัดเกินของเคสรังผึ้งแอร์
- HIKROBOT – Introduction to Machine Vision: ระบบ Vision ประกอบด้วยกล้อง เลนส์ แสง ซอฟต์แวร์ และการสื่อสารกับ PLC หุ่นยนต์ และอุปกรณ์ I/O
อยากให้กล้องคัดของเสียออกจากไลน์อัตโนมัติ?
ส่งรูปชิ้นงาน OK และ NG ความเร็วไลน์ และรุ่น PLC ที่ใช้ ทีม Better Code ช่วยทดสอบกล้อง HIKROBOT กับชิ้นงานจริง และแนะนำวิธีส่งสัญญาณและชุดคัดออกที่เหมาะกับไลน์ของคุณ